Mouvement libre et guidé
Traces de roues définies
Empreintes fixes et références
Méthodes d'acceptation nommées
Les robots arriveront lundi prochain. Le sol supporte le passage des chariots élévateurs depuis quinze ans. Pourquoi cela poserait-il soudainement un problème de conception ?
Cette question se pose souvent à un stade avancé de nombreux projets d’automatisation. Un entrepôt classique s’accommode de conditions qu’un système automatisé à cadence élevée détecte immédiatement. Parmi celles-ci, on peut citer une petite marche franchie des milliers de fois par équipe, une pente transversale qui fait pencher une charge de grande hauteur, une zone polie qui modifie l’adhérence des roues, ou encore un tassement progressif qui éloigne une grille fixe de son point de référence. La dalle peut être structurellement solide tout en étant incompatible, sur le plan opérationnel, avec la machine qui s’apprête à rouler dessus.
La bonne question n'est donc pas “ Le sol est-il plat ? ”, mais plutôt de savoir si le sol existant ou prévu offre la géométrie, la continuité, les caractéristiques de surface et le soutien structurel dont ce système d'automatisation a besoin, compte tenu de sa vitesse réelle, de sa charge utile et de ses schémas de déplacement. C'est précisément ce à quoi répond une évaluation de l'adéquation du sol pour l'automatisation d'un entrepôt.
Principe fondamental d'ingénierie. L'aptitude à l'automatisation consiste en une étude de compatibilité. Les exigences déterminantes découlent de l'équipement, du parcours et de l'interface structurelle réels. Les normes publiées relatives aux planchers fournissent le cadre de référence, mais les spécifications du constructeur d'équipement d'origine (OEM) ou du projet peuvent imposer des contraintes différentes ou supplémentaires.
Une étude de sol peut générer des millions de mesures et pourtant apporter une réponse erronée si personne ne sait à quoi servira l'équipement. Avant de choisir une norme ou un instrument, nous recueillons les données d'automatisation qui se traduisent directement par la sensibilité du sol.
Déplacement libre, parcours guidé, grille fixe ou supports fixes. Empattement, largeur de voie, nombre et diamètre des roues, disposition des roues pivotantes, hauteur de levage, hauteur de charge utile, centre de gravité et inclinaison admissible du mât.
Vitesse, accélération, freinage, rayon de braquage, précision d'amarrage et densité du trafic. Matériau des roues, pression de contact, logique de contrôle de la traction et sensibilité aux marches, aux joints ou aux débris.
LiDAR/SLAM, codes QR ou repères de référence, guidage magnétique ou par câble, réflecteurs, vision artificielle ou systèmes hybrides. Pieds de rayonnages, poteaux de grille, rails, convoyeurs, prises, chargeurs et réactions d'appui concentrées.
Conditions de congélation, lavage, contamination, contrôle de la poussière, produits sensibles aux ESD et produits chimiques de nettoyage, ainsi que le document régulateur. Cela signifie la spécification du fabricant d'équipement d'origine (OEM), la spécification de l'intégrateur, les critères structurels et la norme de sol désignée, avec l'édition.
Trois familles de systèmes d'automatisation peuvent coexister dans un même bâtiment tout en nécessitant des descriptions de l'étage totalement différentes. C'est en regroupant tout cela sous le terme “ robotique ” que les études de maturité tombent à plat.
AMR et AGV à itinéraire libre. Nombreuses trajectoires possibles ; un défaut local peut être atteint depuis plusieurs directions. Mesure de la géométrie globale ainsi que des défauts locaux, des joints et du comportement de la surface. Les critères des équipementiers font autorité.
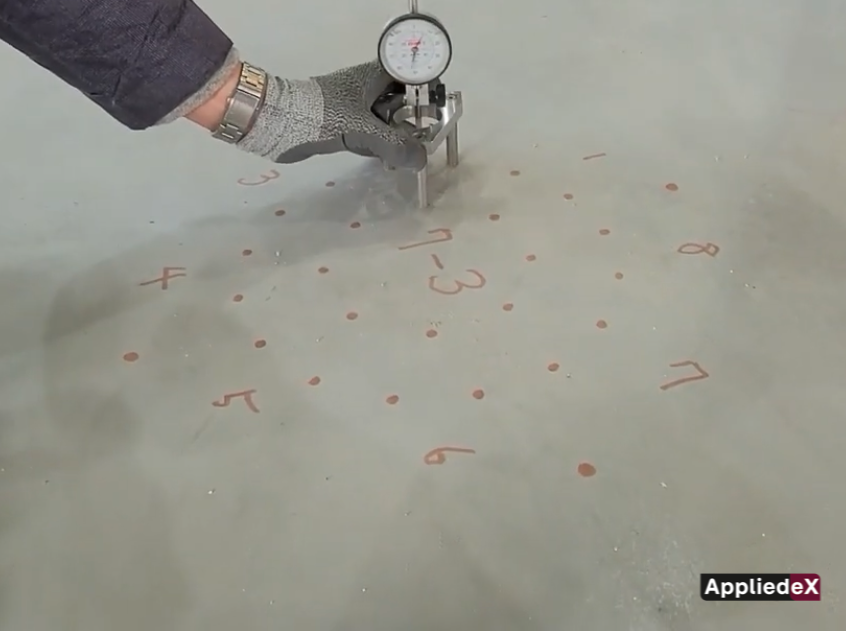
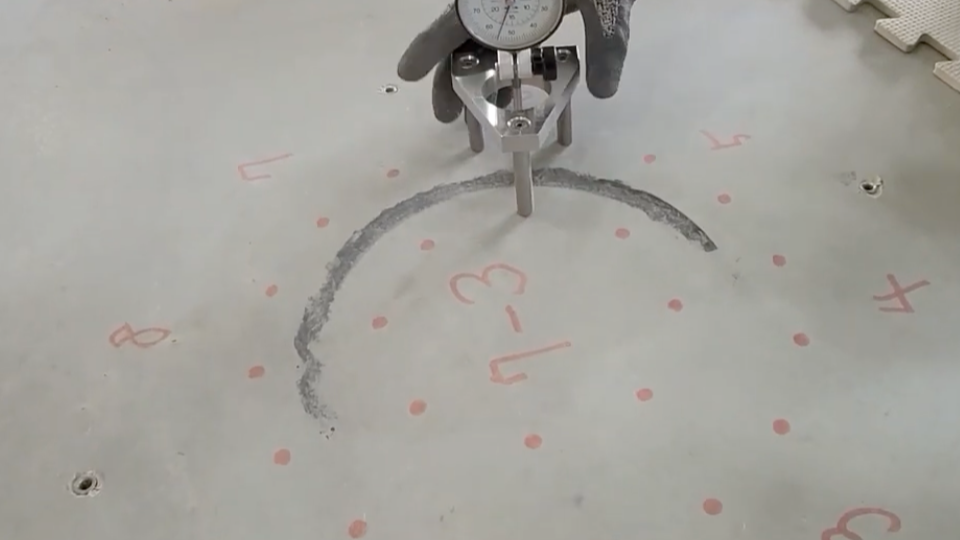
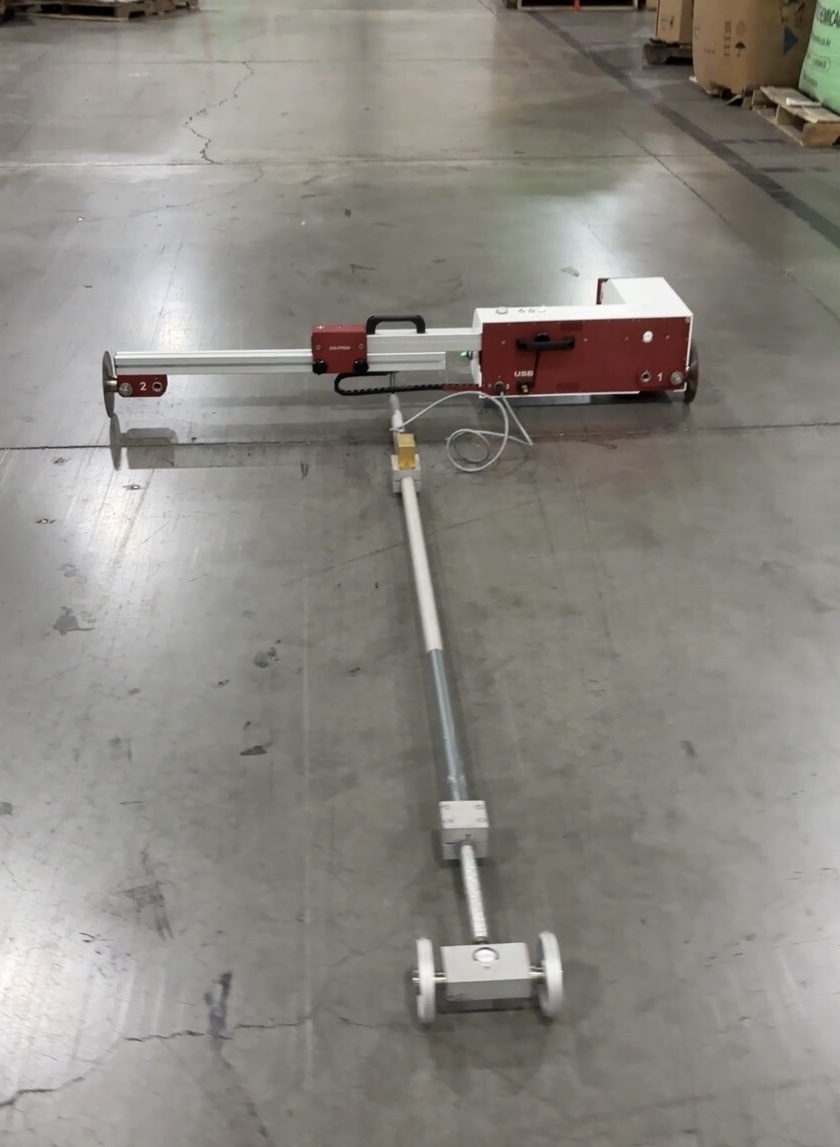
Chariots à tourelle VNA et voies de guidage sur rail, par câble ou magnétiques. Les mêmes roues suivent les mêmes traces à chaque cycle. Effectuez les mesures directement sur les traces réelles des roues, en utilisant les méthodes Fmin, TR34 DM, VDMA ou la méthode propre au projet/à l'équipementier.
AutoStore et systèmes à grille, supports ASRS, systèmes de rayonnages et de rails. L'équipement est relié à une grille de support, à un rail ou à une référence. Cartographie altimétrique dense, contrôles des supports structurels et tolérances d'encombrement des OEM.
Pourquoi est-ce important ? La norme ASTM E1155/E1155M-23 précise que les résultats des essais FF/FL s'appliquent principalement aux sols soumis à un trafic aléatoire et ne doivent pas être utilisés pour imposer des tolérances sur des sols destinés principalement à des systèmes de véhicules à parcours fixe. En cas de trafic défini, il convient de mesurer les trajectoires que les roues suivront effectivement.
Une étude de conformité pertinente considère le sol comme composé de quatre couches en interaction. Le fait qu’une couche soit conforme ne suffit pas à compenser la non-conformité d’une autre. Une dalle structurellement adéquate peut présenter des dénivelés inacceptables au niveau des joints, un sol d’une excellente géométrie peut être recouvert d’un revêtement trop glissant pour le type de roue choisi, et une surface lisse peut tout de même se déplacer sous l’effet d’une charge concentrée.
Quelle configuration la machine détecte-t-elle ? Planéité, horizontalité, ondulation, pente transversale, changements brusques de niveau et rapport par rapport au repère, mesurés sur la longueur de référence adaptée à la machine plutôt que sous la forme d’une valeur globale unique.
Là où la continuité est interrompue. Largeur, dénivelé, état des bords, mouvement, transfert de charge et angle de croisement. Pour les chantiers de réaménagement, le principal livrable est une carte des défauts, joint par joint, associée aux trajectoires des robots.
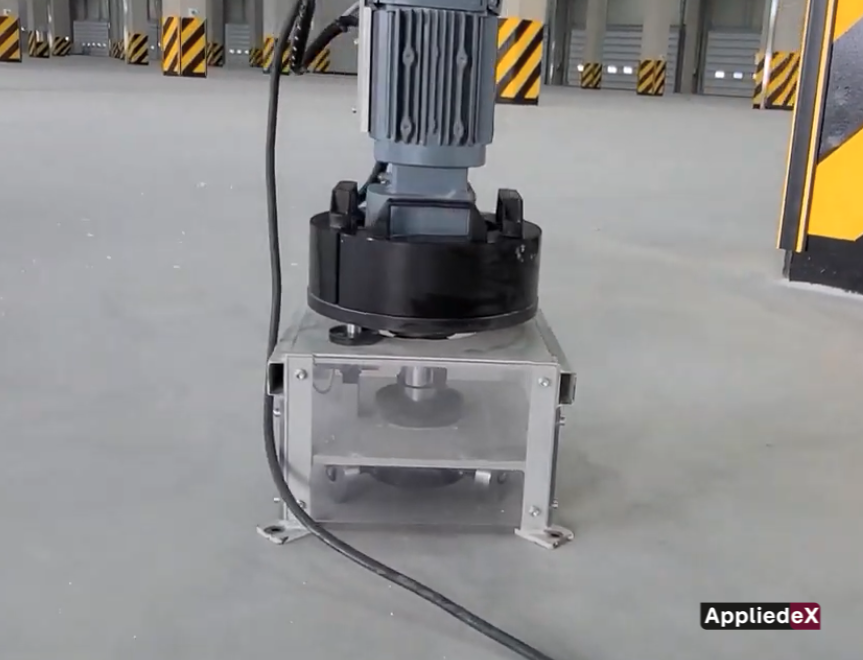
Le robot ne roule pas sur un simple chiffre. Les premiers millimètres constituent l'interface entre la roue et le capteur, et prennent en compte les facteurs suivants : frottement, micro-rugosité, abrasion, poussière, brillance, propreté, décharge électrostatique (ESD) et humidité.
La dalle est-elle capable de supporter les équipements d'automatisation ? Les rayonnages fixes, les grilles, les rails et les structures ASRS génèrent des réactions concentrées, des limites de tassement et des charges continues que l'entrepôt d'origine n'avait jamais connues.
Une petite erreur d'arrondi se transforme en une erreur importante au niveau de la machine. Si les traces des roues gauche et droite d'un chariot VNA diffèrent de 2 mm sur une largeur de voie de 1,5 m, l'angle d'allée transversale est d'environ 1,33 mrad. Projetez cela à une hauteur de levage de 12 m et le déport latéral géométrique est d'environ 16 mm, avant que la déflexion des pneus, la flexibilité du mât, le mouvement dynamique et le mouvement de la charge ne soient ajoutés. Cela ne remplace pas le modèle de stabilité du constructeur du chariot ; cela montre pourquoi quelques millimètres au sol ont de l'importance en hauteur.
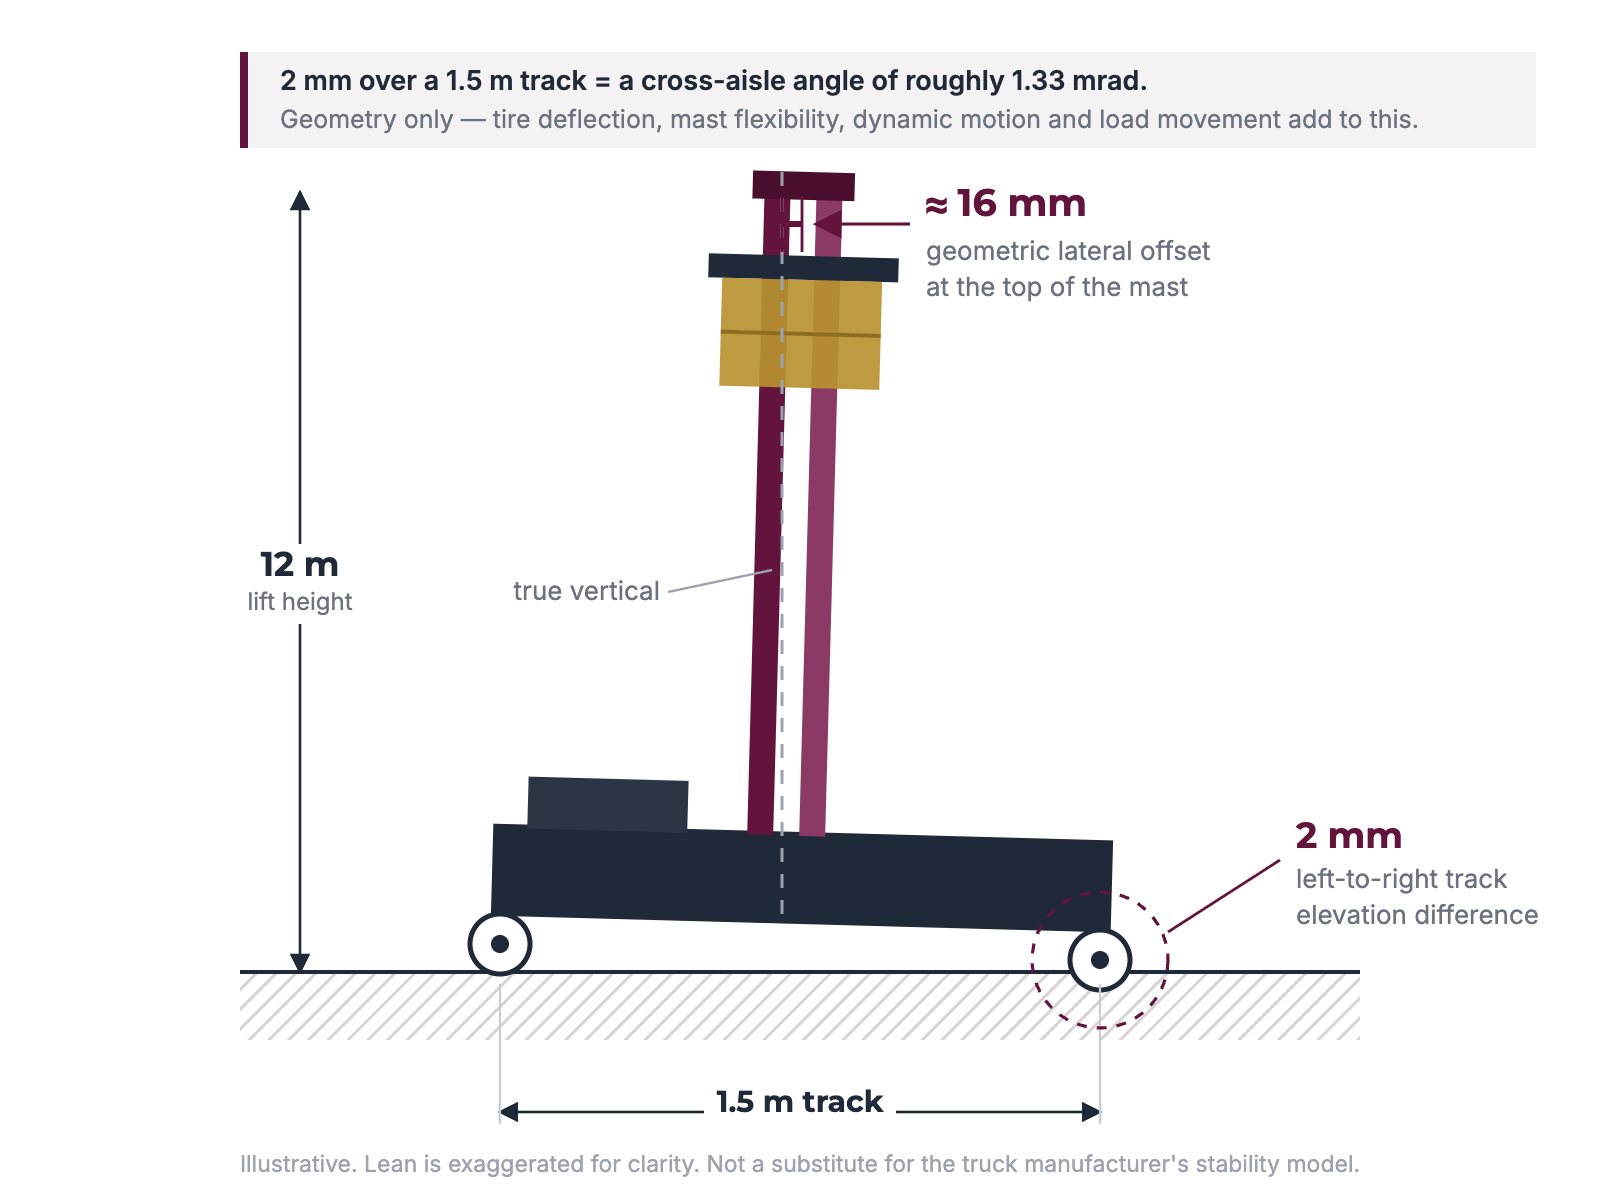
Différence d'élévation inter-allées projetée à la hauteur du mât. L'inclinaison est exagérée pour plus de clarté. Cliquez pour agrandir.
Selon le système, l'étude de faisabilité peut devoir caractériser la surface ainsi que la géométrie. Chaque propriété s'accompagne d'une mise en garde, car il n'existe pas de valeur robotique universelle pour aucune d'entre elles.
La roue va-t-elle accélérer, freiner et tourner de manière prévisible ? Spécifiez à la fois la méthode d'essai et la valeur d'acceptation ; il n'y a pas de coefficient universel pour les AGV/AMR.
La microtexture favorise-t-elle l'adhérence sans usure des roues ni vibrations ? La préparation de revêtement CSP n'est pas une mesure de la qualité de roulement robotique.
Les zones réfléchissantes ou non uniformes peuvent-elles affecter la navigation optique ou les caméras ? La norme ISO 2813 mesure le brillant ; la valeur acceptable est une exigence du constructeur d'origine (OEM).
Les tournées répétées créeront-elles de l'usure, des fines ou une contamination des roues ? Les tests d'abrasion sont comparatifs ; ils ne permettent pas de prédire des années de service.
Le processus nécessite-t-il une résistance de sol contrôlée ? Spécifique au projet, coordonnée avec la stratégie de mise à la terre, et uniquement là où le produit ou le fabricant d'équipement d'origine (OEM) l'exige.
Peut-on poser de manière fiable un revêtement, une couche de ragréage ou une finition ESD prévus ? Utilisez les limites du fabricant et une méthode définie telle que la norme ASTM F2170.
Note de structure : une FAQ publique d'AutoStore donne une configuration de 16 bacs de haut et 30 kg par bac nécessitant une résistance de sol de 2 000 kg/m² (409 lb/pi²). Il s'agit d'un exemple pour une configuration donnée, et non d'une valeur de conception universelle. Les charges du projet et les critères de désalignement proviennent du package OEM/intégrateur actuel et sont examinés avec l'ingénieur structure. Une conclusion sur l'état de surface n'implique jamais l'adéquation structurelle, à moins que l'évaluation structurelle ne fasse partie du périmètre.
Un nuage de points dense peut s'avérer extrêmement utile tout en constituant le mauvais calcul contractuel pour une méthode de trace de roue spécifiée. Un excellent rapport FF/FL peut ne rien dire sur un trace de roue VNA qui n'a jamais été directement mesuré. Nous faisons correspondre la méthode à la question d'acceptation.
Planéité et horizontalité des dalles soumises à un trafic aléatoire. Édition exacte, plan d'échantillonnage et critères locaux minimaux rapportés.
Trajectoires de roues VNA/AGV connues. Géométrie de la voie configurée selon Fmin, TR34 DM, VDMA ou la méthode du projet.
Altitudes précises, réseaux de référence, points de contrôle et d'appui, avec fermeture et étalonnage documentés.
Topologie dense, cartographie haut/bas, transitions et planification de la remédiation. Pas automatiquement un test E1155 ou à chemin défini.
Marche de joint, intervalle, transition locale et microtexture, avec résolution déclarée et règle d'acceptation.
L'automatisation est spécifiée en fonction du débit et de la charge utile. On suppose généralement que le sol sur lequel elle circule est adéquat parce qu'il supporte des chariots élévateurs depuis des années. Cette supposition est la plus coûteuse du projet.
Au moment où les robots arrivent, le sol est déjà équipé de rayonnages, sous tension et soumis à un calendrier. Un problème de tolérance découvert lors de la mise en service cesse d'être une question de béton pour devenir un arrêt d'activité, une location de grue et une réfection dans un bâtiment en activité. Mesurer d'abord déplace cette découverte au moment où la correction reste locale, planifiée et peu coûteuse.
Il tranche également la question par les données plutôt que par les opinions. Sans mesures, la conversation entre le client, l'intégrateur et l'installateur de revêtements de sol se résume à des affirmations, et le risque est transféré silencieusement à celui qui signe en dernier. Avec une étude liée à la méthode de réception désignée et aux trajets que l'équipement empruntera réellement, tout le monde travaille sur la même base factuelle et la correction est délimitée aux zones qui en ont besoin.
Trouvez-le sur papier, pas à la mise en service. Toutes les autres versions de cette conversation ont lieu après que le rayonnage est monté, l'alimentation électrique installée et le calendrier fixé.
L'un demande : “ Comment le spécifier avant le coulage ? ” L'autre demande : “ Ce sol peut-il convenir ? ”
Le millimètre le moins coûteux à corriger est celui qui n'est jamais construit. Les critères d'automatisation doivent guider la conception des dalles, la disposition des coulages, l'emplacement des joints, la méthode de finition, le plan topographique et le calendrier de réception avant le début du bétonnage. Nous aidons l'équipe de conception à déterminer quelles zones relèvent d'un trafic aléatoire, d'un trafic défini ou supportent des emplacements d'équipements fixes, afin que chaque zone reçoive la méthode de mesure et de réception appropriée.
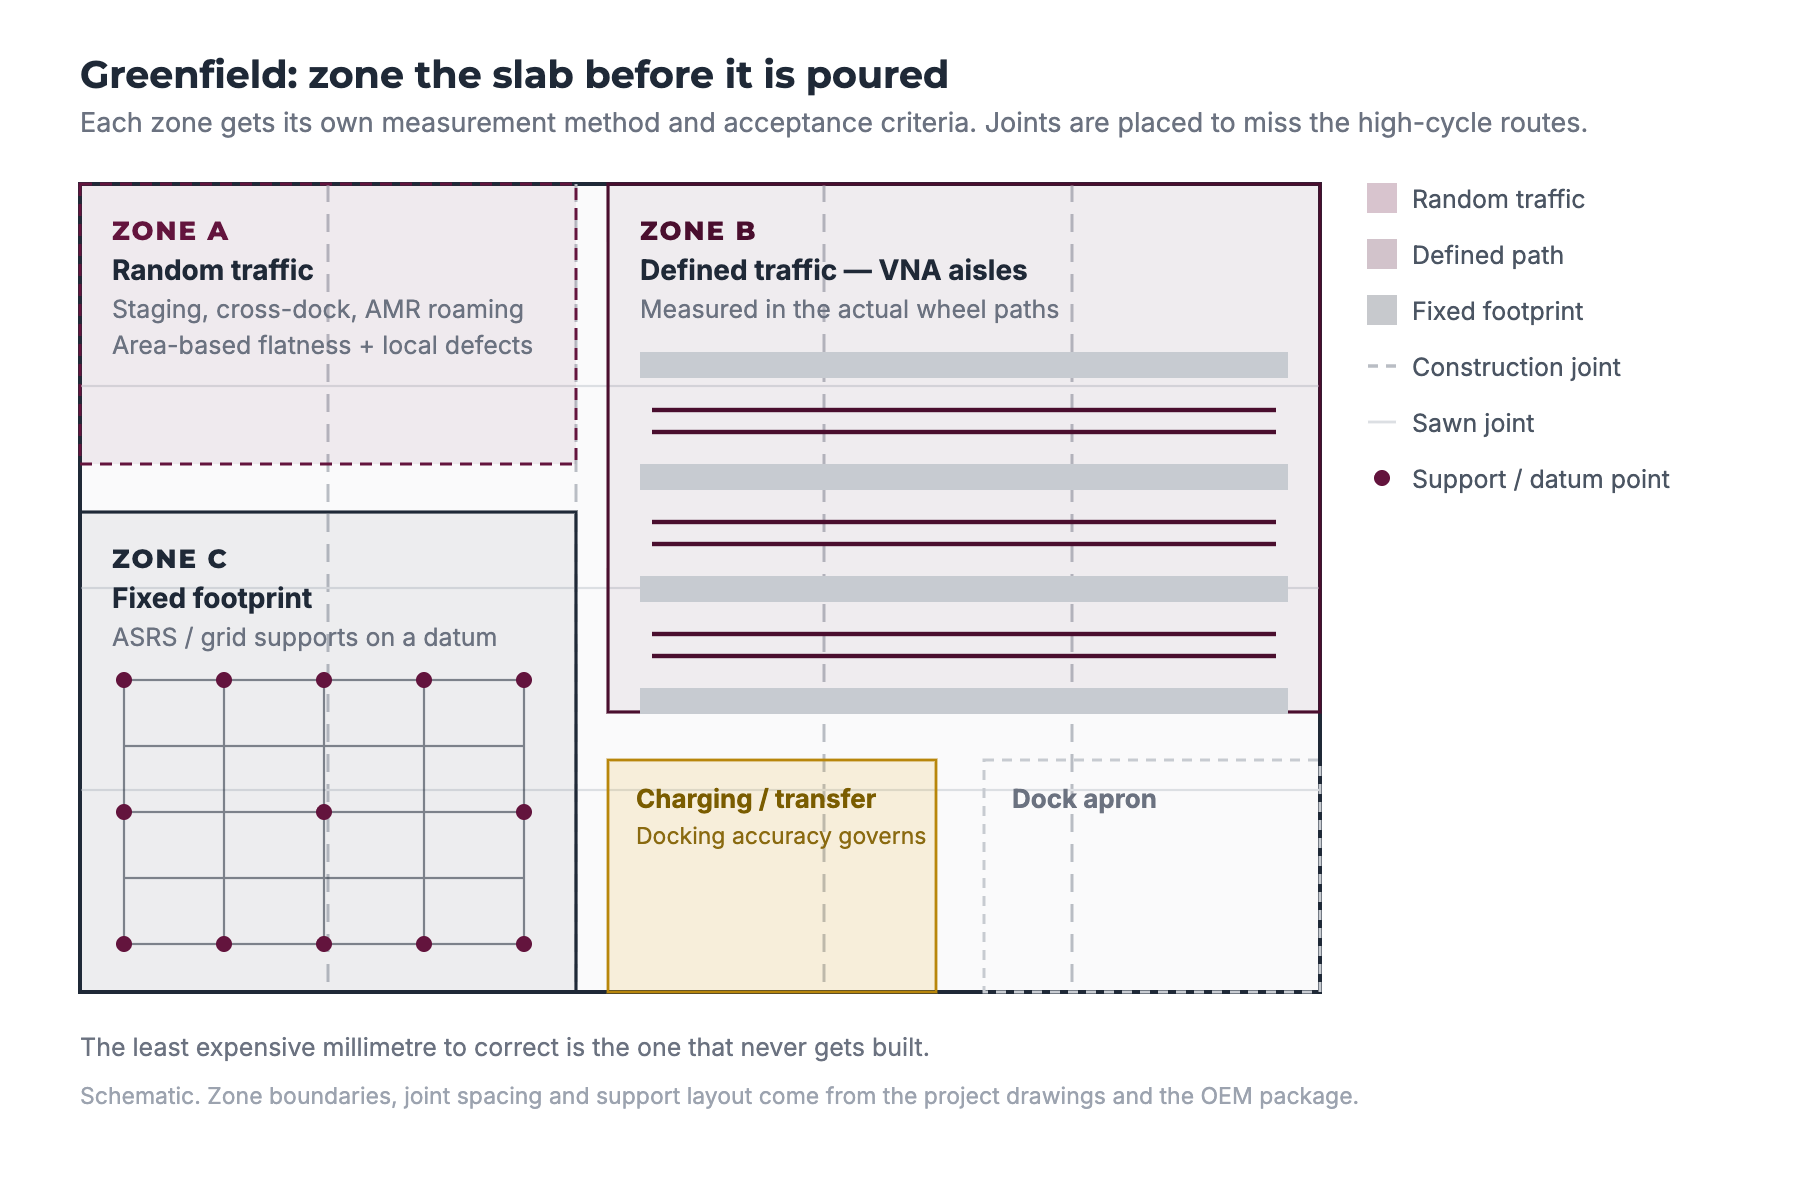
Plan de bétonnage et de joints avec les trois zones de circulation indiquées. Cliquez pour agrandir.
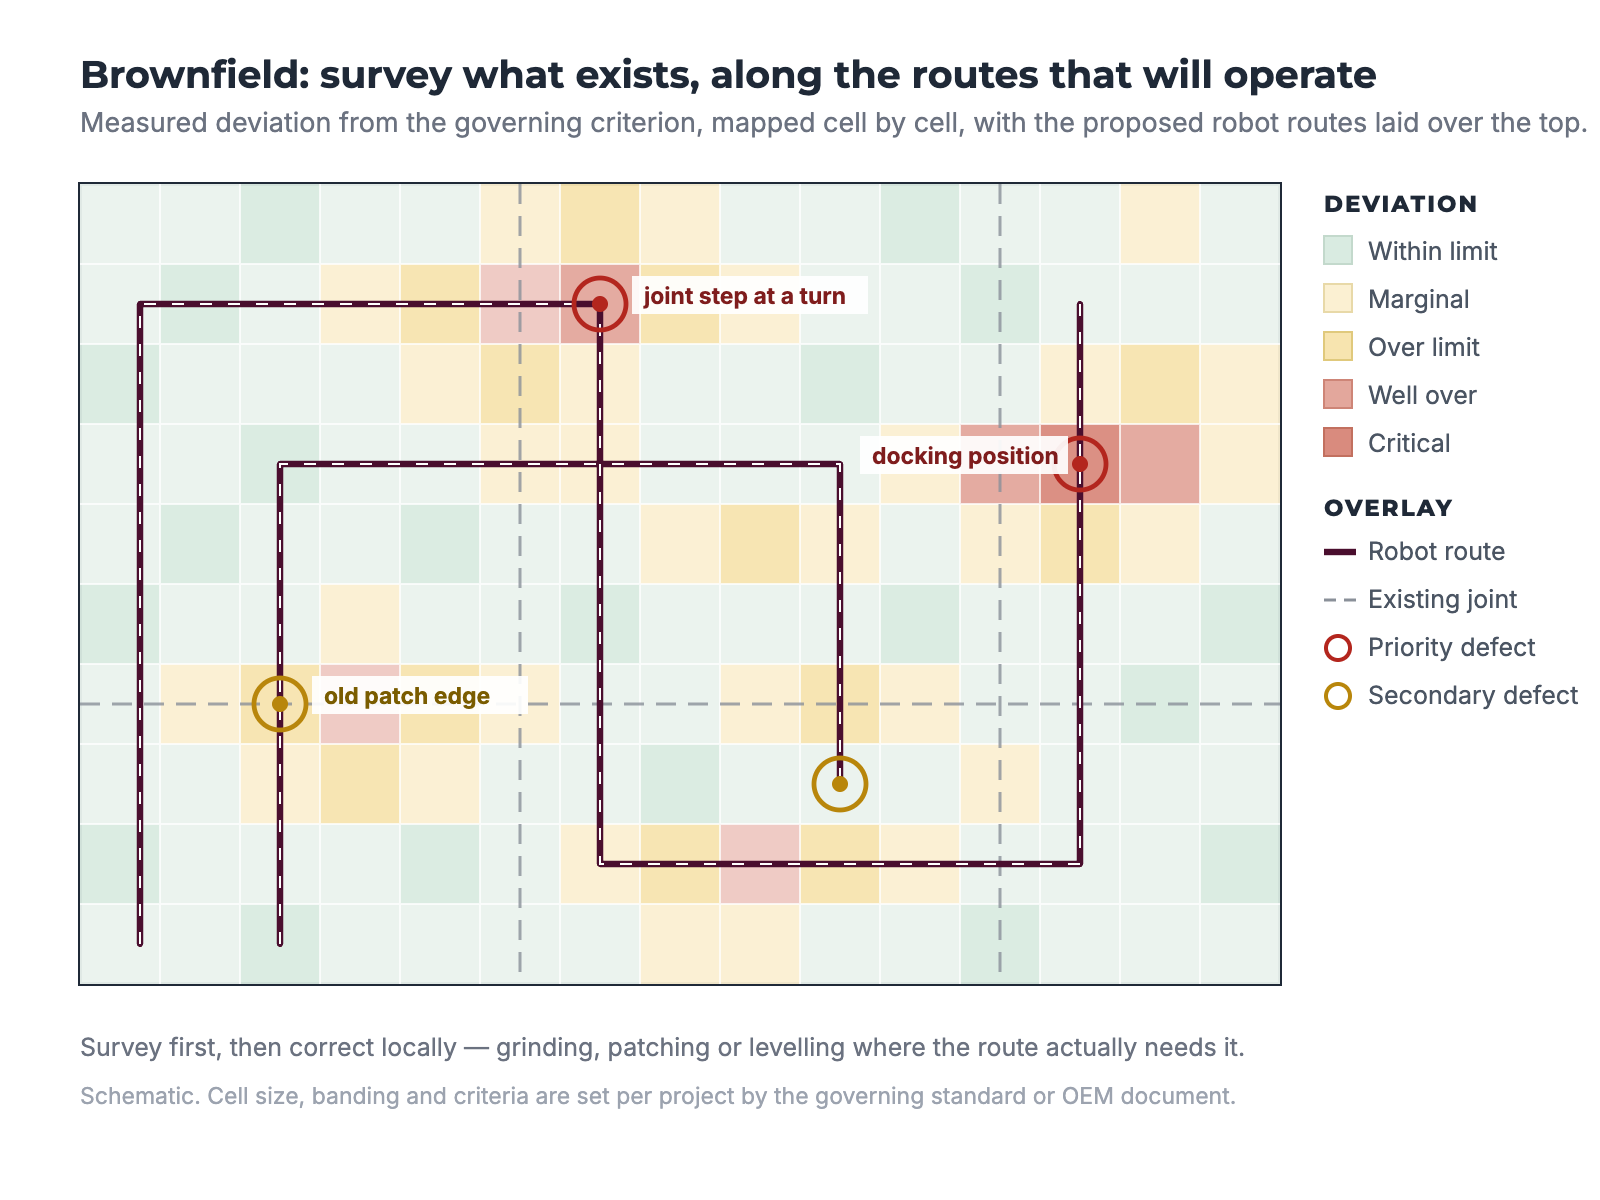
Carte thermique de préparation avec les parcours de robots proposés superposés. Cliquez pour agrandir.
Une évaluation de site existant commence par l'emprise des équipements proposés et le plan de parcours, superposés à la dalle existante, aux joints et aux réparations antérieures. Le programme sur le terrain donne ensuite la priorité aux zones à haut cycle. Il s'agit des allées étroites, des virages, des zones de quai et de recharge, des points de transfert, des portes et des interfaces de convoyeurs. Les propres directives d'AutoStore pour les sites existants font le même constat. Inspecter d'abord, puis corriger localement par meulage, ragréage ou nivellement.
Collecter les critères des équipementiers/intégrateurs, les plans, le tracé ou l'encombrement, les charges, la navigation, la géométrie des roues et les conditions de fonctionnement.
Mesurez les propriétés qui correspondent à la machine, en couvrant la géométrie, les articulations, les tests de surface et l'étude structurelle selon les besoins.
Comparez les conditions mesurées à l'exigence spécifiée, zone par zone. Séparez la non-conformité des observations consultatives.
Meulage, ragréage, réparation de joints, enrobé, traitement de surface ou travaux structurels par type de défaut. Correction localisée partout où cela suffit.
Re-mesurer les zones corrigées avec la même méthode de gouvernance. Données de pré- et de post-remédiation conservées.
Archiver les plans d'itinéraire, les nuages de points, les profils, l'inventaire des joints et les données de surface afin que les modifications futures puissent être distinguées des conditions initiales.
Chaque zone étudiée se trouve dans l'un des trois états. Le statut indique à l'équipe de projet ce qu'il advient ensuite et évite de confondre un problème de surface corrigeable avec un problème structurel ou de spécification.
L'état mesuré satisfait aux critères d'acceptation nommés pour la zone. Aucune exception géométrique, de surface ou structurelle critique dans le périmètre.
Suivant : maintenir la référence et procéder aux vérifications de mise en service.
Une propriété définie est hors limite mais présente une solution corrective pratique. Cela concerne les points hauts localisés, les décalages de joints, les bords de rustines, un problème de traitement de surface ou une zone de nivellement corrigeable.
Suivant : concevoir la correction, exécuter, re-tester avec la même méthode.
Le sol peut être incompatible ou l'exigence est incomplète. Les causes typiques sont un problème structurel ou de tassement, des normes contradictoires, des limites de fabricant manquantes, un mouvement important ou une construction de dalle incertaine.
Suivant : résoudre les critères ou la conception structurelle avant d'accepter une méthode de remédiation.
Dix questions, environ deux minutes. Vous obtenez un niveau de préparation indicatif et nous avons de quoi briefer le bon ingénieur avant notre appel.
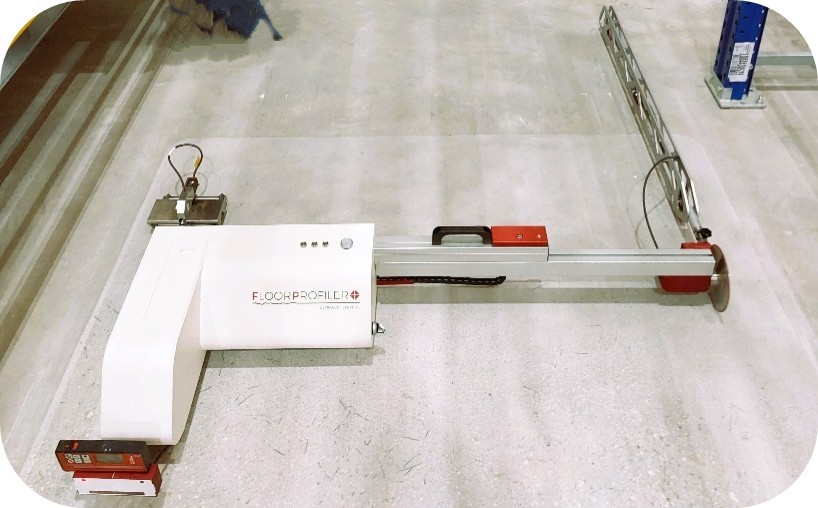
FF/FL, Fmin et profilage par chemin défini avec le FloorProfiler.
Correction localisée et sur toute l'allée des tolérances de mouvement définies.
Reconstituer les arêtes des joints et éliminer les décalages sur les trajectoires de robots à haut cycle.
Traiter le tassement et le support lorsque l'équipement fixe nécessite une référence stable.
Installation de guidage pour les systèmes VNA à déplacement défini.
Aperçu de l'industrie pour les installations de type AGV, AMR et ASRS.
Oui. Les indices FF/FL décrivent la planéité et l'horizontalité échantillonnées statistiquement pour les sols soumis à un trafic aléatoire. Un système VNA à trajectoire fixe, un dénivelé de joint local, un problème de traction ou une exigence de référence pour un équipement fixe peuvent tous rester inacceptables même lorsque le rapport FF/FL de la zone est bon.
Il n'y a pas de nombre universel. La valeur déterminante provient du fabricant de l'AMR pour ce modèle, à sa vitesse réelle, sa charge utile et sa hauteur de élévation. Il s'agit généralement d'une limite locale plutôt que d'une statistique de zone, exprimée sous forme de marche, d'écart ou de pente maximum sur une distance donnée. Nous partons du document du fabricant d'origine et choisissons la mesure qui permet de le tester.
Généralement non. La norme E1155 elle-même indique que les indices FF/FL sont destinés aux sols à circulation aléatoire et ne doivent pas être utilisés pour imposer des tolérances sur des sols destinés principalement à des systèmes de véhicules à trajectoire fixe. Les allées VNA (allées à très allées étroites) constituent une circulation définie, elles sont donc mesurées dans les traces de roues en utilisant Fmin, TR34 DM, VDMA ou la méthode spécifiée par le projet.
Pas pour un résultat de trajectoire définie contractuellement. Le balayage est excellent pour la cartographie de zones denses, la visualisation haut/bas, les transitions et la planification des corrections. Il ne s'agit pas automatiquement d'une norme E1155 ou d'un calcul de trajectoire définie, et si le cahier des charges spécifie une méthode par trace de roue, cette dernière doit être mesurée avec un instrument configuré à cet effet. Les deux méthodes sont complémentaires, et non interchangeables.
Commencez par les trajets que l'équipement va réellement emprunter. Les allées étroites, les virages, les positions de quai et de charge, les points de transfert et les interfaces de convoi viennent en premier, suivis des joints et des réparations précédentes là où ils croisent ces trajets. Une moyenne à l'échelle du bâtiment est la dernière chose à examiner.
Généralement oui. Un chariot élévateur franchit un joint occasionnellement et son cariste absorbe la marche. Un véhicule automatisé peut franchir le même joint des milliers de fois par poste, toujours au même endroit, avec une roue plus petite et plus dure et un ensemble de capteurs qui détecte la perturbation. L'état des bords, la marche et le transfert de charge n'en sont que plus importants.
Avant que la dalle ne soit conçue, puis à nouveau lors de la phase de réception. Les critères d'automatisation doivent guider la disposition des coulages, l'emplacement des joints, la méthode de finition et le plan topographique lui-même. Ne procéder au relevé qu'après la mise en place ne laisse plus que la correction comme seule option possible.
Votre sol est-il prêt pour l'automatisation ?