

Évaluation de la préparation des sols pour l'automatisation des entrepôts
Mouvement libre et guidé
Traces de roues définies
Empreintes fixes et références
Méthodes d'acceptation nommées
Compatibilité, et pas seulement planéité
Les robots arriveront lundi prochain. Le sol supporte le passage des chariots élévateurs depuis quinze ans. Pourquoi cela poserait-il soudainement un problème de conception ?
Cette question se pose souvent à un stade avancé de nombreux projets d’automatisation. Un entrepôt classique s’accommode de conditions qu’un système automatisé à cadence élevée détecte immédiatement. Parmi celles-ci, on peut citer une petite marche franchie des milliers de fois par équipe, une pente transversale qui fait pencher une charge de grande hauteur, une zone polie qui modifie l’adhérence des roues, ou encore un tassement progressif qui éloigne une grille fixe de son point de référence. La dalle peut être structurellement solide tout en étant incompatible, sur le plan opérationnel, avec la machine qui s’apprête à rouler dessus.
La bonne question n'est donc pas “ Le sol est-il plat ? ”, mais plutôt de savoir si le sol existant ou prévu offre la géométrie, la continuité, les caractéristiques de surface et le soutien structurel dont ce système d'automatisation a besoin, compte tenu de sa vitesse réelle, de sa charge utile et de ses schémas de déplacement. C'est précisément ce à quoi répond une évaluation de l'adéquation du sol pour l'automatisation d'un entrepôt.
Principe fondamental d'ingénierie. L'aptitude à l'automatisation consiste en une étude de compatibilité. Les exigences déterminantes découlent de l'équipement, du parcours et de l'interface structurelle réels. Les normes publiées relatives aux planchers fournissent le cadre de référence, mais les spécifications du constructeur d'équipement d'origine (OEM) ou du projet peuvent imposer des contraintes différentes ou supplémentaires.
Commencez par la machine, pas par le sol
Ce dont l'évaluation a besoin avant que quiconque ne se mette à jouer d'un instrument
Une étude de sol peut générer des millions de mesures et pourtant apporter une réponse erronée si personne ne sait à quoi servira l'équipement. Avant de choisir une norme ou un instrument, nous recueillons les données d'automatisation qui se traduisent directement par la sensibilité du sol.
Mouvement et géométrie du véhicule.
Déplacement libre, parcours guidé, grille fixe ou supports fixes. Empattement, largeur de voie, nombre et diamètre des roues, disposition des roues pivotantes, hauteur de levage, hauteur de charge utile, centre de gravité et inclinaison admissible du mât.
Enveloppe de fonctionnement et interface roue.
Vitesse, accélération, freinage, rayon de braquage, précision d'amarrage et densité du trafic. Matériau des roues, pression de contact, logique de contrôle de la traction et sensibilité aux marches, aux joints ou aux débris.
Navigation et charges fixes.
LiDAR/SLAM, codes QR ou repères de référence, guidage magnétique ou par câble, réflecteurs, vision artificielle ou systèmes hybrides. Pieds de rayonnages, poteaux de grille, rails, convoyeurs, prises, chargeurs et réactions d'appui concentrées.
Environnement et conditions d'acceptation.
Conditions de congélation, lavage, contamination, contrôle de la poussière, produits sensibles aux ESD et produits chimiques de nettoyage, ainsi que le document régulateur. Cela signifie la spécification du fabricant d'équipement d'origine (OEM), la spécification de l'intégrateur, les critères structurels et la norme de sol désignée, avec l'édition.
Classer le trafic avant de choisir l'indicateur de performance du réseau
Trois familles de systèmes d'automatisation peuvent coexister dans un même bâtiment tout en nécessitant des descriptions de l'étage totalement différentes. C'est en regroupant tout cela sous le terme “ robotique ” que les études de maturité tombent à plat.
Libre circulation
AMR et AGV à itinéraire libre. Nombreuses trajectoires possibles ; un défaut local peut être atteint depuis plusieurs directions. Mesure de la géométrie globale ainsi que des défauts locaux, des joints et du comportement de la surface. Les critères des équipementiers font autorité.
Mouvement défini
Chariots à tourelle VNA et voies de guidage sur rail, par câble ou magnétiques. Les mêmes roues suivent les mêmes traces à chaque cycle. Effectuez les mesures directement sur les traces réelles des roues, en utilisant les méthodes Fmin, TR34 DM, VDMA ou la méthode propre au projet/à l'équipementier.
Empreinte fixe
AutoStore et systèmes à grille, supports ASRS, systèmes de rayonnages et de rails. L'équipement est relié à une grille de support, à un rail ou à une référence. Cartographie altimétrique dense, contrôles des supports structurels et tolérances d'encombrement des OEM.
Pourquoi est-ce important ? La norme ASTM E1155/E1155M-23 précise que les résultats des essais FF/FL s'appliquent principalement aux sols soumis à un trafic aléatoire et ne doivent pas être utilisés pour imposer des tolérances sur des sols destinés principalement à des systèmes de véhicules à parcours fixe. En cas de trafic défini, il convient de mesurer les trajectoires que les roues suivront effectivement.
Analyser le sol en quatre couches
Une étude de conformité pertinente considère le sol comme composé de quatre couches en interaction. Le fait qu’une couche soit conforme ne suffit pas à compenser la non-conformité d’une autre. Une dalle structurellement adéquate peut présenter des dénivelés inacceptables au niveau des joints, un sol d’une excellente géométrie peut être recouvert d’un revêtement trop glissant pour le type de roue choisi, et une surface lisse peut tout de même se déplacer sous l’effet d’une charge concentrée.
Géométrie
Quelle configuration la machine détecte-t-elle ? Planéité, horizontalité, ondulation, pente transversale, changements brusques de niveau et rapport par rapport au repère, mesurés sur la longueur de référence adaptée à la machine plutôt que sous la forme d’une valeur globale unique.
Joints, fissures et raccords
Là où la continuité est interrompue. Largeur, dénivelé, état des bords, mouvement, transfert de charge et angle de croisement. Pour les chantiers de réaménagement, le principal livrable est une carte des défauts, joint par joint, associée aux trajectoires des robots.
Performances de surface
Le robot ne roule pas sur un simple chiffre. Les premiers millimètres constituent l'interface entre la roue et le capteur, et prennent en compte les facteurs suivants : frottement, micro-rugosité, abrasion, poussière, brillance, propreté, décharge électrostatique (ESD) et humidité.
Structure
La dalle est-elle capable de supporter les équipements d'automatisation ? Les rayonnages fixes, les grilles, les rails et les structures ASRS génèrent des réactions concentrées, des limites de tassement et des charges continues que l'entrepôt d'origine n'avait jamais connues.
Une petite erreur d'arrondi se transforme en une erreur importante au niveau de la machine. Si les traces des roues gauche et droite d'un chariot VNA diffèrent de 2 mm sur une largeur de voie de 1,5 m, l'angle d'allée transversale est d'environ 1,33 mrad. Projetez cela à une hauteur de levage de 12 m et le déport latéral géométrique est d'environ 16 mm, avant que la déflexion des pneus, la flexibilité du mât, le mouvement dynamique et le mouvement de la charge ne soient ajoutés. Cela ne remplace pas le modèle de stabilité du constructeur du chariot ; cela montre pourquoi quelques millimètres au sol ont de l'importance en hauteur.
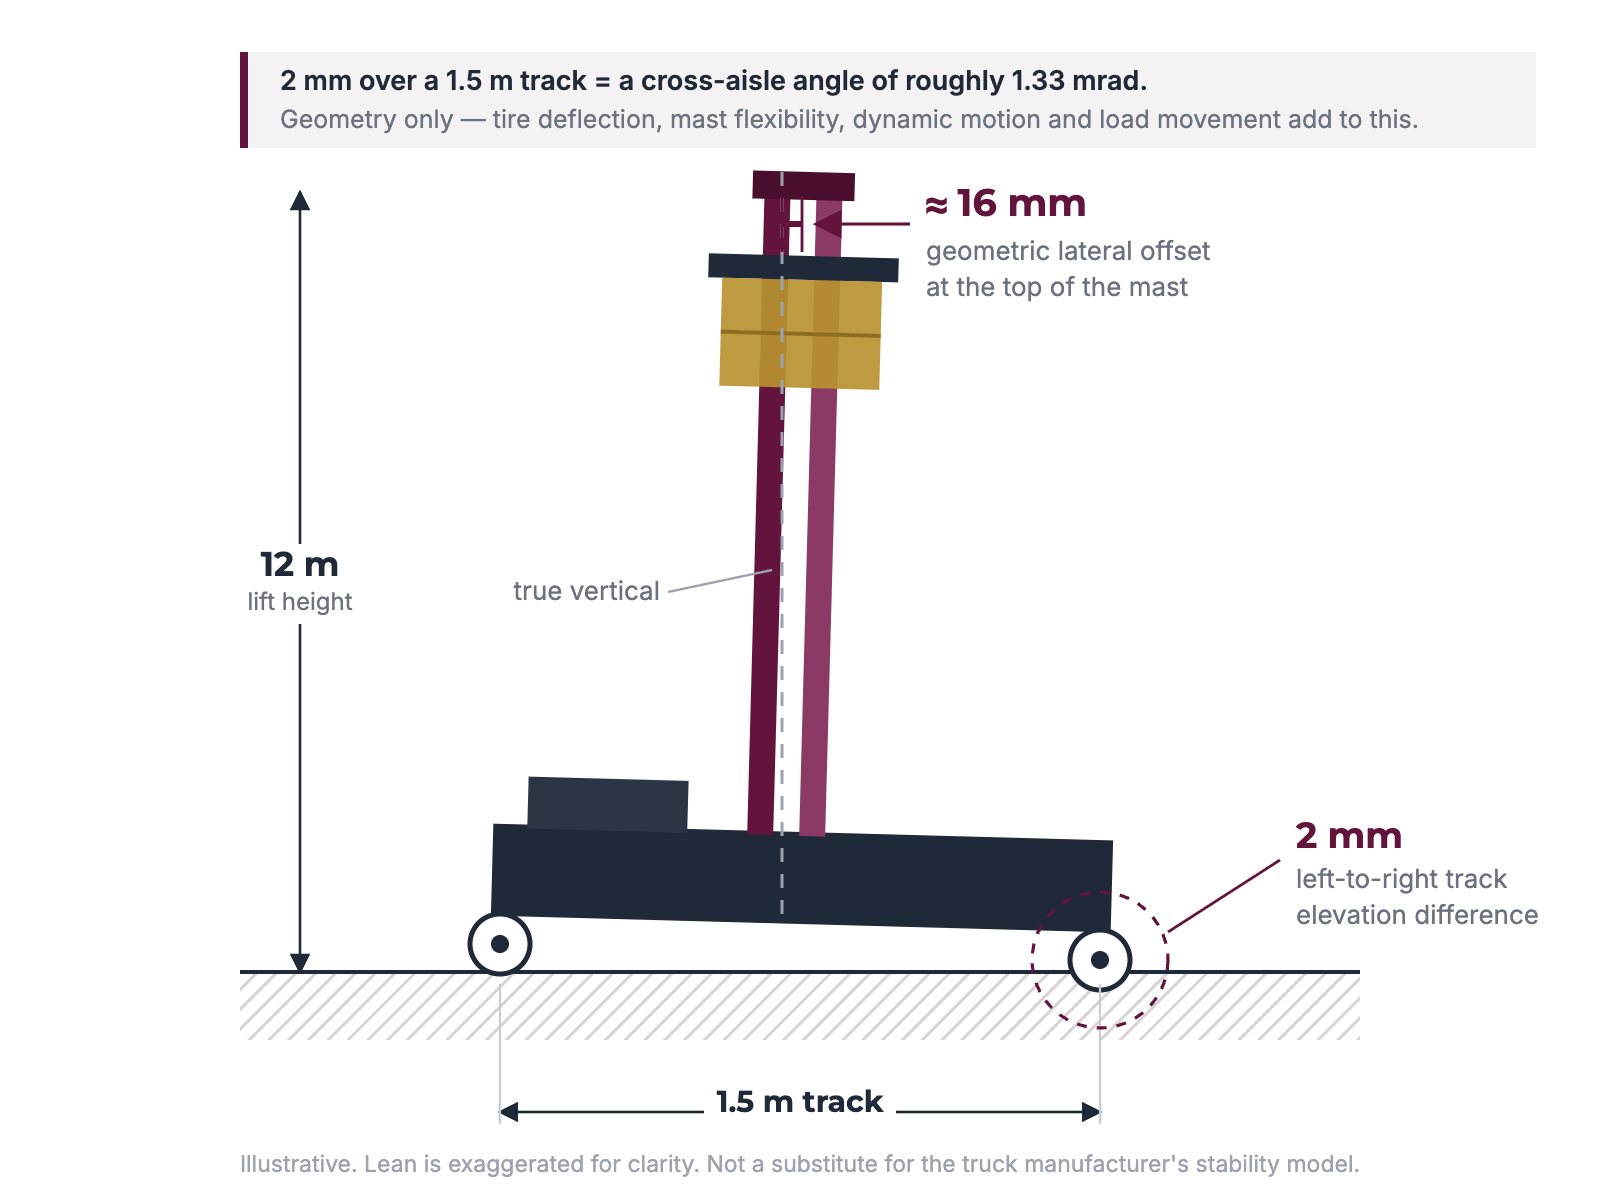
Cross-aisle elevation difference projected to mast height. Lean is exaggerated for clarity. Click to enlarge.
Surface Performance: What We Test and Why
Depending on the system, the readiness study may need to characterize the surface as well as the geometry. Each property comes with a caution, because there is no universal robot value for any of them.
Friction
Will the wheel accelerate, brake and turn predictably? Specify both the test method and the acceptance value; there is no universal AGV/AMR coefficient.
Roughness
Does microtexture support traction without wheel wear or vibration? Coating-prep CSP is not a robot ride-quality metric.
Gloss & Optics
Could reflective or non-uniform areas affect optical navigation or cameras? ISO 2813 measures gloss; the acceptable value is an OEM requirement.
Abrasion & Dusting
Will repeated routes create wear, fines or wheel contamination? Abrasion tests are comparative; they do not predict years of service.
ESD
Does the process require controlled floor resistance? Project-specific, coordinated with the grounding strategy, and only where the product or OEM requires it.
Moisture
Can a planned coating, levelling layer or ESD finish be installed reliably? Use the manufacturer’s limits and a defined method such as ASTM F2170.
Structure note: one public AutoStore FAQ gives a 16-bin-high, 30 kg-per-bin configuration requiring 2,000 kg/m² (409 lb/ft²) floor strength. That is an example for a stated configuration, not a universal design value. Project loads and misalignment criteria come from the current OEM/integrator package and are reviewed with the structural engineer. A surface-readiness conclusion never implies structural adequacy unless structural evaluation is in scope.
The Instrument Follows the Requirement
A dense point cloud can be extremely useful and still be the wrong contractual calculation for a specified wheel-path method. An excellent FF/FL report can say almost nothing about a VNA wheel path that was never directly measured. We match the method to the acceptance question.
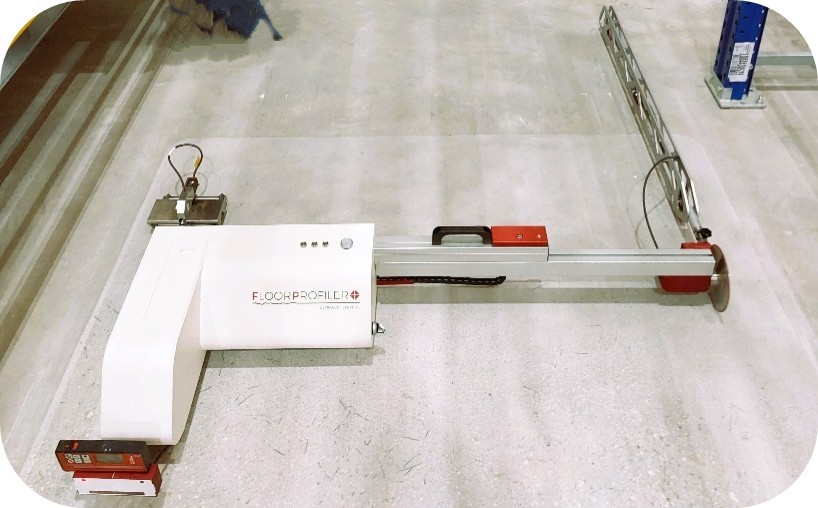
ASTM E1155 FF/FL Profiler
Randomly trafficked slab flatness and levelness. Exact edition, sampling plan and minimum local criteria reported.
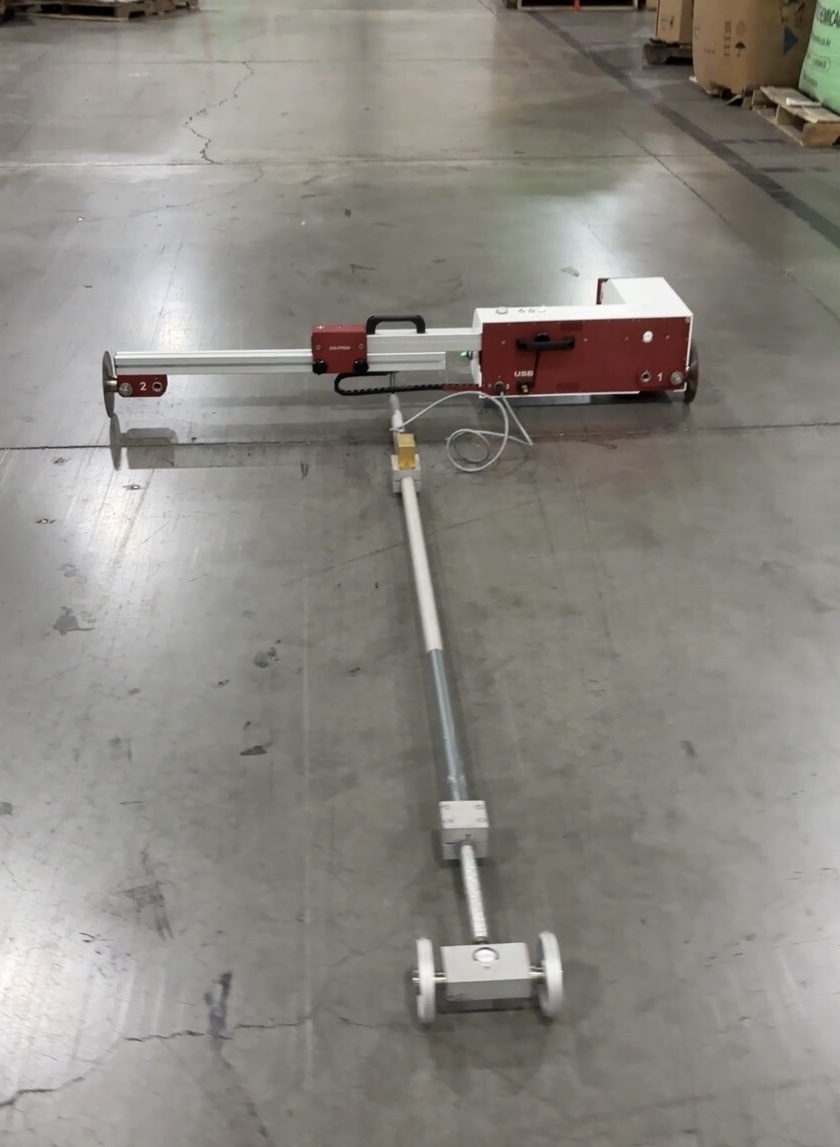
Defined-Path Profileograph
Known VNA/AGV wheel paths. Track geometry configured to Fmin, TR34 DM, VDMA or the project method.
Total Station / Digital Level
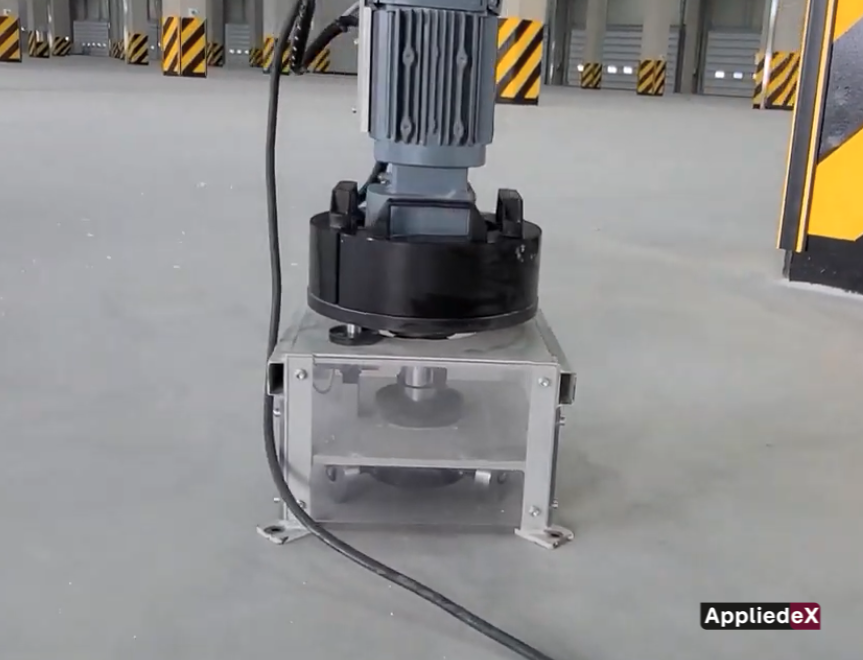
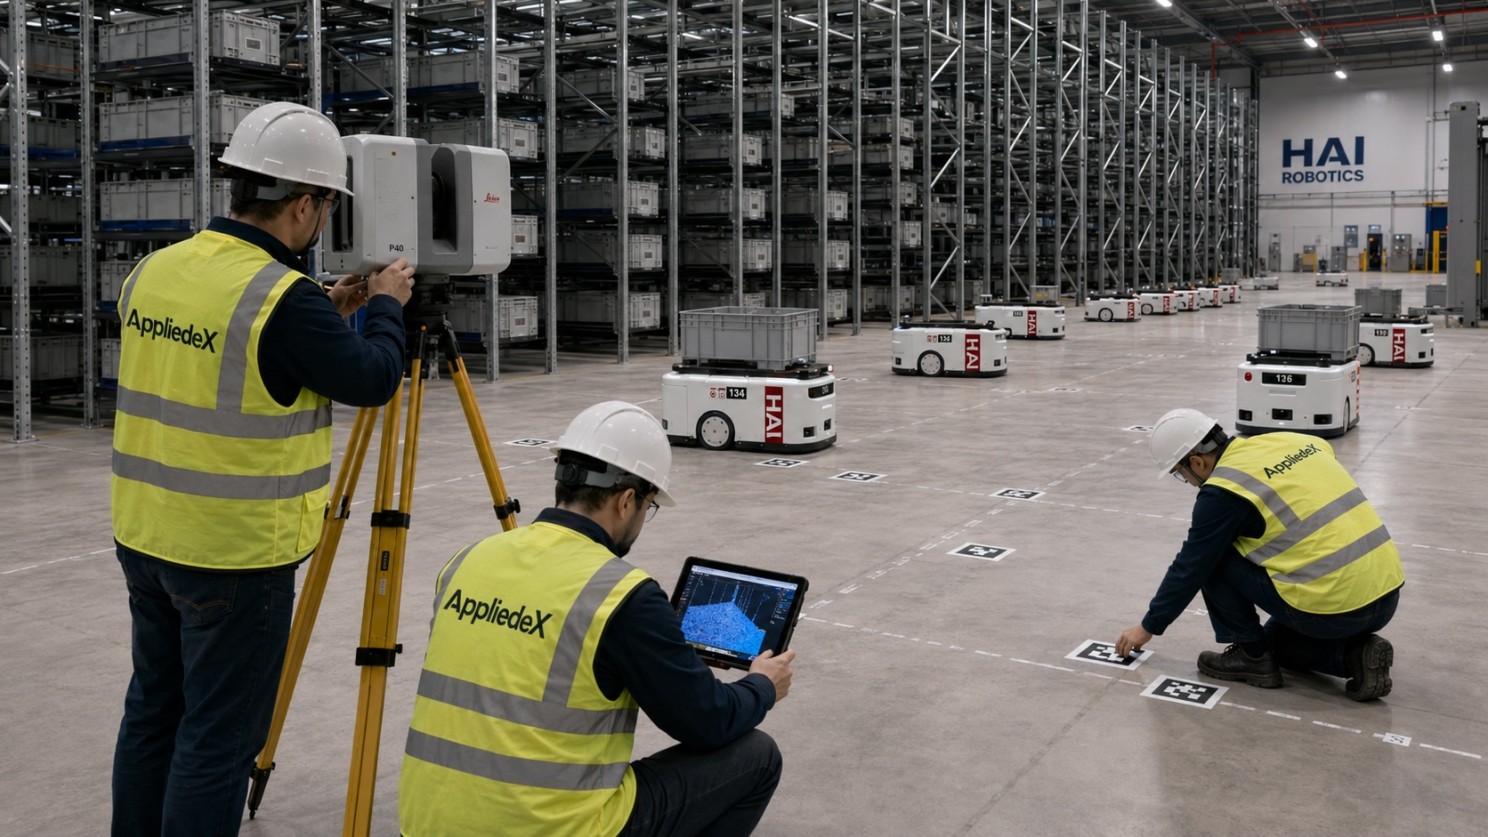
Precise elevations, datum networks, control and support points, with documented closure and calibration.
3D Laser Scanner
Dense topology, high/low mapping, transitions and remediation planning. Not automatically an E1155 or defined-path test.
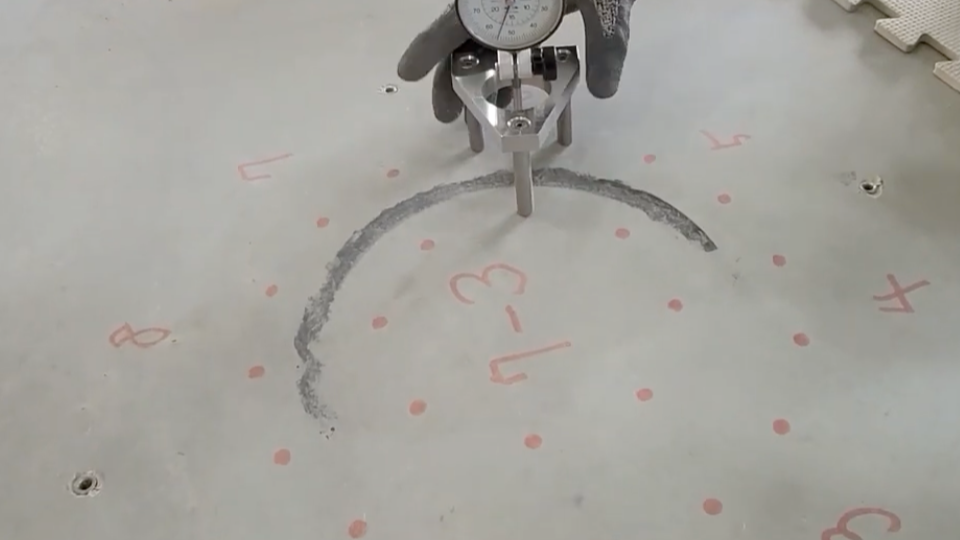
Local Gauges & Profilometry
Joint step, gap, local transition and microtexture, with stated resolution and acceptance rule.
Why You Need a Warehouse Automation Floor Readiness Assessment
Automation gets specified around throughput and payload. The floor it runs on is usually assumed to be adequate because it has carried forklifts for years. That assumption is the most expensive one on the project.
By the time the robots arrive, the floor is under racking, under power and under a schedule. A tolerance problem found at commissioning stops being a concrete question and becomes a shutdown, a crane rental and a re-pour in a live building. Measuring first moves that discovery to the point where the correction is still local, planned and cheap.
It also settles the question with data rather than opinion. Without measurements, the conversation between the client, the integrator and the flooring contractor runs on assertion, and the risk transfers quietly to whoever signs last. With a survey tied to the named acceptance method and the routes the equipment will actually run, everyone works from the same evidence and remediation is scoped to the zones that need it.
Find it on paper, not at commissioning. Every other version of this conversation happens after the racking is up, the power is in and the schedule is fixed.
Greenfield and Brownfield Need Different Timing
One asks “How do I specify it before the pour?” The other asks “Can this floor work?”
Greenfield: translate automation requirements before the slab is designed
The least expensive millimetre to correct is the one that never gets built. Automation criteria should shape slab design, pour layout, joint locations, finishing method, survey plan and acceptance timing before placement begins. We help the design team decide which areas are random traffic, which are defined traffic and which carry fixed equipment footprints, so each zone gets the correct measurement and acceptance method.
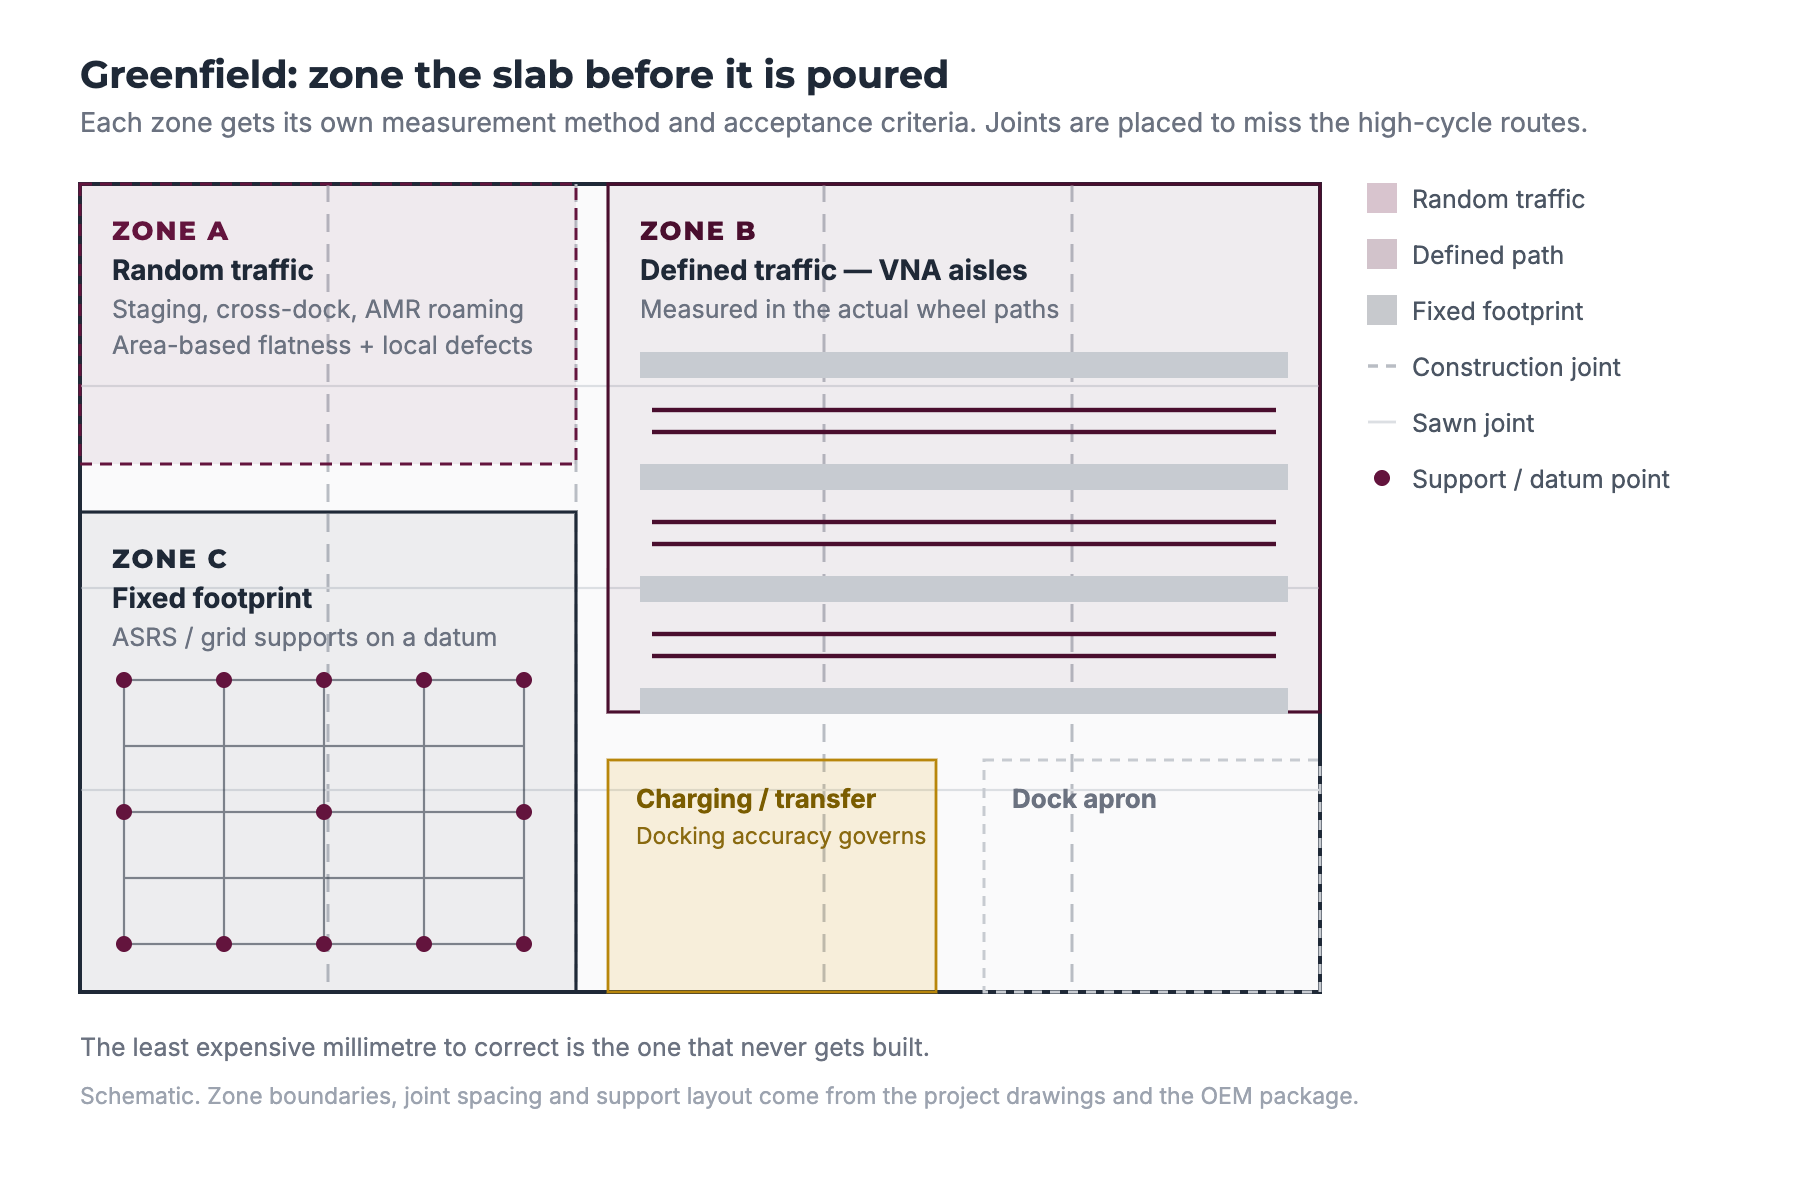
Pour and joint layout with the three traffic zones marked. Click to enlarge.
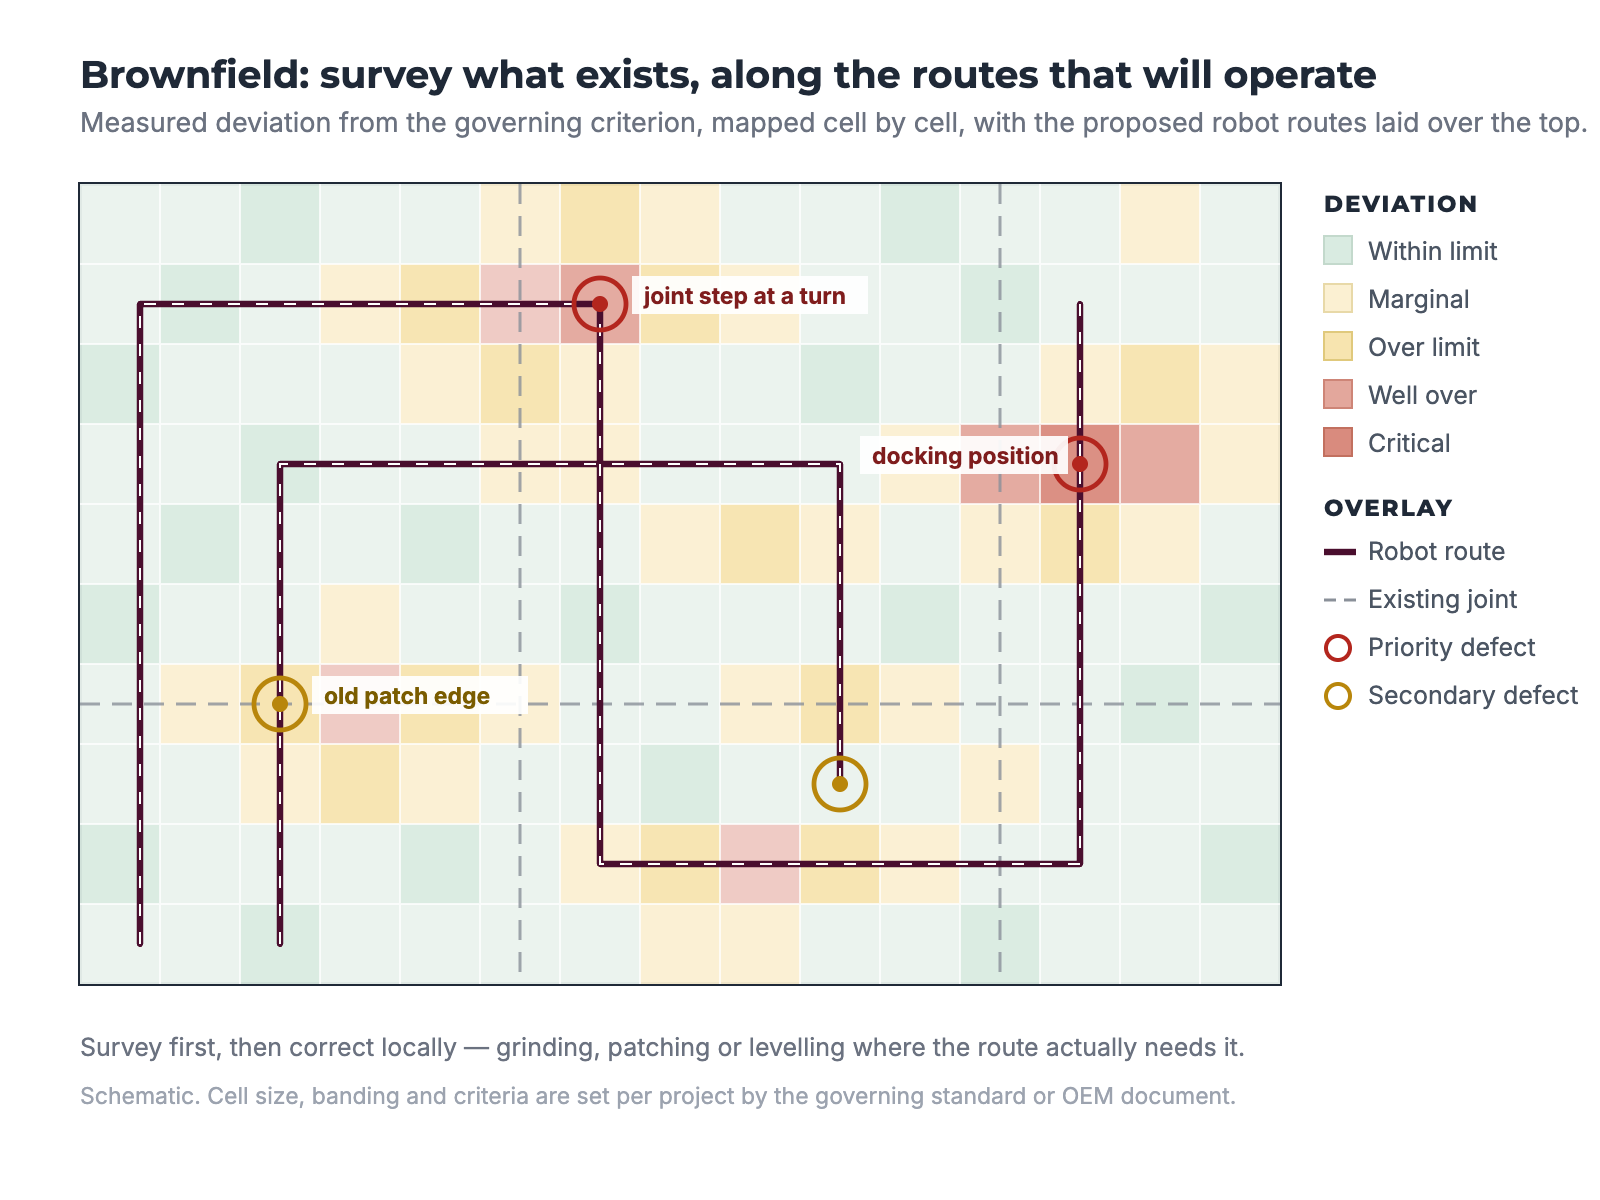
Readiness heat map with the proposed robot routes overlaid. Click to enlarge.
Brownfield: survey what exists, along the routes that will actually operate
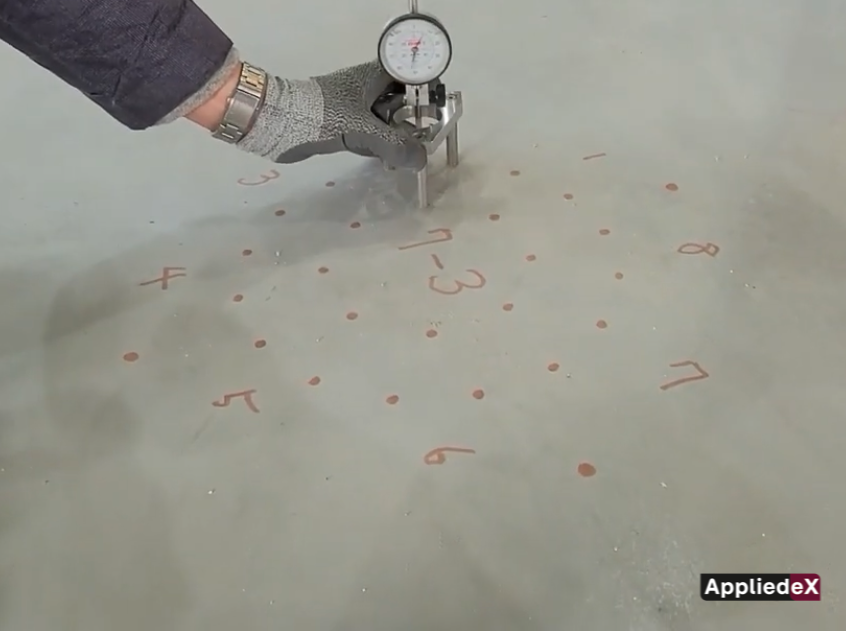
A brownfield assessment starts with the proposed equipment footprint and route map, overlaid on the existing slab, joints and previous repairs. The field program then prioritizes the high-cycle zones. Those are narrow aisles, turns, docking and charging positions, transfer points, ports and conveyor interfaces. AutoStore’s own brownfield guidance makes the same point. Survey first, then correct locally with grinding, patching or levelling.
A Defensible Readiness Workflow
From design input to commissioning baseline
Design Input Review
Collect OEM/integrator criteria, drawings, route or footprint, loads, navigation, wheel geometry and operating conditions.
Baseline Survey and Testing
Measure the properties that correspond to the machine, covering geometry, joints, surface tests and structural investigation as required.
Gap Assessment
Compare measured conditions to the named requirement, zone by zone. Separate non-compliance from advisory observations.
Remediation Design
Grinding, patching, joint repair, overlay, surface treatment or structural work by defect type. Localized correction wherever it is sufficient.
Re-test and Acceptance
Re-measure corrected zones with the same governing method. Pre- and post-remediation data preserved.
Commissioning Baseline
Archive route maps, point clouds, profiles, joint inventory and surface data so future changes can be told apart from original conditions.
What You Get, and What to Ask For
What the Readiness Report Contains
- Equipment and system assumptions: model, movement type, wheel geometry, lift height and payload, fixed loads, route revision.
- Governing criteria: exact standard or OEM document, edition, measured property, acceptance limit, local/global rule.
- Survey methodology: instrument and serial, calibration, control/datum, grid spacing, wheel-path geometry, conditions.
- Mapped results: pass/fail and measured value by zone, not just a building-wide average.
- Joint and crack inventory tied to routes, with photos or map references.
- Surface performance data where applicable: friction, gloss, abrasion, ESD, moisture, bond.
- Structural exceptions clearly separated from surface-regularity observations.
- Remediation drawing and re-test record showing what was corrected and what remains outside scope.
Specifier Checklist: What to Put in an Automation-Floor RFP
- Name the equipment and movement condition; attach the route or fixed-footprint drawing.
- State which document controls, whether that is the OEM spec, a standard and edition or a project addendum, and the precedence if they conflict.
- State the measured property and test method, not only a target number.
- Define sampling, grid and wheel-path locations, datum, exclusions and treatment of joints and transitions.
- Require instrument identification, calibration records and raw exportable data.
- Define acceptance by zone; distinguish overall statistics from minimum local requirements.
- Require remediation to be re-tested by the same governing method.
- Coordinate structural capacity, anchorage, settlement and fixed-load criteria with the structural engineer.
- Define environmental conditions for surface testing.
- Preserve the final survey as a commissioning baseline.
Ready, Remediate, or Engineering Review
Every surveyed zone lands in one of three states. The status tells the project team what happens next, and keeps a correctable surface issue from being confused with a structural or specification problem.
Ready
Measured condition meets the named acceptance criteria for the zone. No critical geometric, surface or structural exceptions in scope.
Next: preserve the baseline and proceed to commissioning checks.
Remediate
A defined property is outside the limit but has a practical correction path. That covers localized high spots, joint steps, patch edges, a surface treatment issue or a correctable levelling zone.
Next: design the correction, execute, re-test with the same method.
Engineering Review
The floor may be incompatible, or the requirement is incomplete. Typical causes are a structural or settlement concern, conflicting standards, missing OEM limits, extensive movement or uncertain slab construction.
Next: resolve criteria or structural design before accepting a remediation method.
Not sure which state your floor is in?
Ten questions, about two minutes. You get an indicative readiness tier and we get enough to brief the right engineer before we call.
Services AppliedeX connexes
Expertise de sols en béton
FF/FL, Fmin and defined-path profiling with the FloorProfiler.
Meulage de sol ultraplat
Localized and full-aisle correction to defined-movement tolerances.
Permaban Concrete Joint Repairs
Rebuild joint edges and eliminate steps on high-cycle robot routes.
Stabilisation et levage de dalles de béton
Address settlement and support where fixed equipment needs a stable datum.
Installation du guidage par fil
Guide-path installation for defined-movement VNA systems.
Revêtement de sol d'entrepôt automatisé
Industry overview for AGV, AMR and ASRS facilities.
Foire aux questions
Un entrepôt peut-il réussir les audits FF/FL et néanmoins échouer à l'état de préparation à l'automatisation ?
Oui. Les indices FF/FL décrivent la planéité et l'horizontalité échantillonnées statistiquement pour les sols soumis à un trafic aléatoire. Un système VNA à trajectoire fixe, un dénivelé de joint local, un problème de traction ou une exigence de référence pour un équipement fixe peuvent tous rester inacceptables même lorsque le rapport FF/FL de la zone est bon.
Quel est l'indice de planéité de sol requis par un AMR ?
Il n'y a pas de nombre universel. La valeur déterminante provient du fabricant de l'AMR pour ce modèle, à sa vitesse réelle, sa charge utile et sa hauteur de élévation. Il s'agit généralement d'une limite locale plutôt que d'une statistique de zone, exprimée sous forme de marche, d'écart ou de pente maximum sur une distance donnée. Nous partons du document du fabricant d'origine et choisissons la mesure qui permet de le tester.
Les allées des allées étroites (VNA) doivent-elles être acceptées selon la norme ASTM E1155 FF/FL ?
Généralement non. La norme E1155 elle-même indique que les indices FF/FL sont destinés aux sols à circulation aléatoire et ne doivent pas être utilisés pour imposer des tolérances sur des sols destinés principalement à des systèmes de véhicules à trajectoire fixe. Les allées VNA (allées à très allées étroites) constituent une circulation définie, elles sont donc mesurées dans les traces de roues en utilisant Fmin, TR34 DM, VDMA ou la méthode spécifiée par le projet.
Le balayage laser 3D peut-il remplacer un profilographe ?
Pas pour un résultat de trajectoire définie contractuellement. Le balayage est excellent pour la cartographie de zones denses, la visualisation haut/bas, les transitions et la planification des corrections. Il ne s'agit pas automatiquement d'une norme E1155 ou d'un calcul de trajectoire définie, et si le cahier des charges spécifie une méthode par trace de roue, cette dernière doit être mesurée avec un instrument configuré à cet effet. Les deux méthodes sont complémentaires, et non interchangeables.
Que faut-il vérifier en premier dans un entrepôt existant ?
Commencez par les trajets que l'équipement va réellement emprunter. Les allées étroites, les virages, les positions de quai et de charge, les points de transfert et les interfaces de convoi viennent en premier, suivis des joints et des réparations précédentes là où ils croisent ces trajets. Une moyenne à l'échelle du bâtiment est la dernière chose à examiner.
Les articulations sont-elles plus importantes pour les robots que pour les chariots élévateurs ?
Généralement oui. Un chariot élévateur franchit un joint occasionnellement et son cariste absorbe la marche. Un véhicule automatisé peut franchir le même joint des milliers de fois par poste, toujours au même endroit, avec une roue plus petite et plus dure et un ensemble de capteurs qui détecte la perturbation. L'état des bords, la marche et le transfert de charge n'en sont que plus importants.
À quel moment faut-il arpenter le sol sur un projet greenfield ?
Avant que la dalle ne soit conçue, puis à nouveau lors de la phase de réception. Les critères d'automatisation doivent guider la disposition des coulages, l'emplacement des joints, la méthode de finition et le plan topographique lui-même. Ne procéder au relevé qu'après la mise en place ne laisse plus que la correction comme seule option possible.