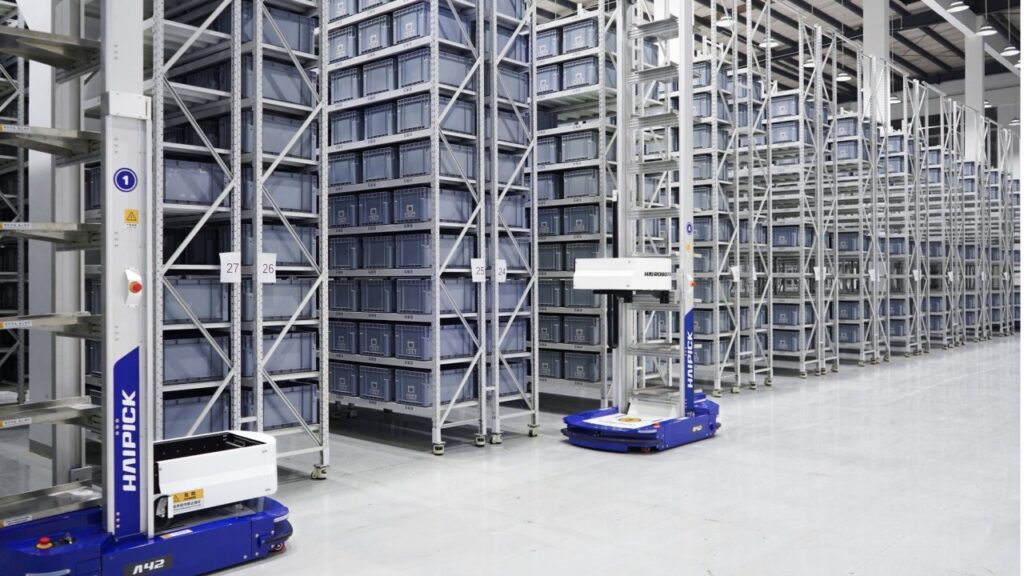
Lorsqu'un client investit dans l'automatisation des entrepôts, l'objectif est rarement de se contenter d'installer des robots. Les véritables priorités sont opérationnelles :
- Atteindre le débit prévu.
- Maintenez des vitesses de robot constantes.
- Réduire les délais de mise en service.
- Protégez l'équipement contre l'usure inutile.
- Minimisez la maintenance et les temps d'arrêt.
- Créez un système sûr et fiable qui fonctionne comme prévu.
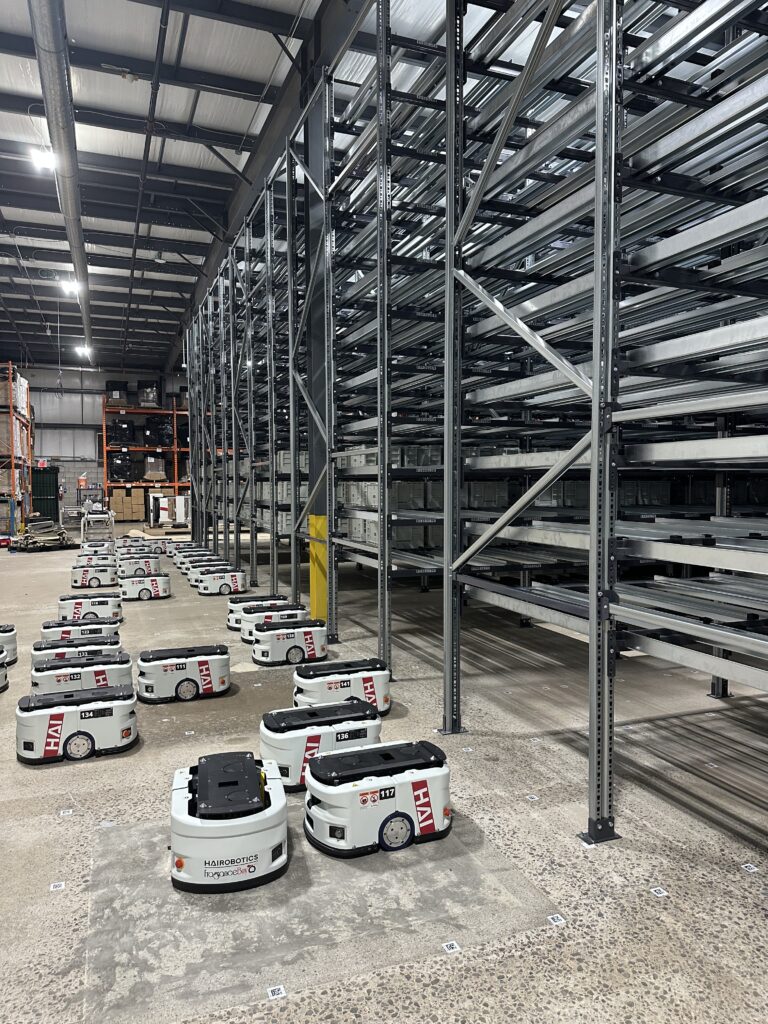
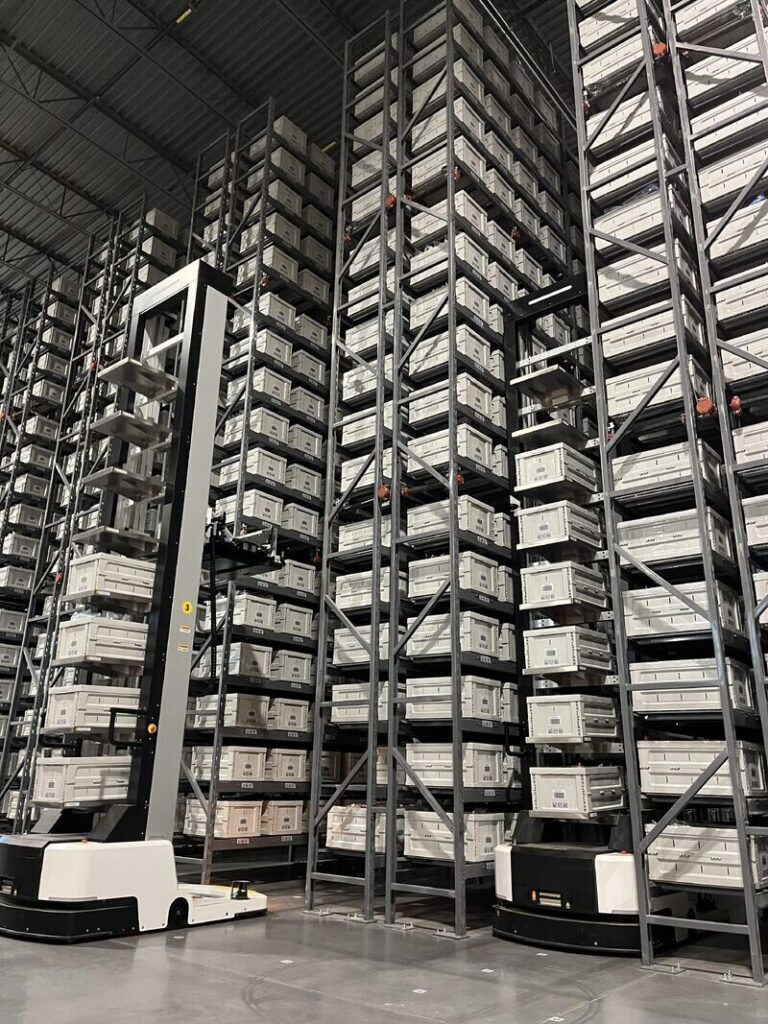
Pour les installations de HAI Robotics, ces résultats dépendent fortement de quelque chose que l'on peut facilement sous-estimer : le sol en béton.
Un robot peut être équipé de systèmes avancés de navigation, de contrôle et de détection, mais il interagit toujours physiquement avec le bâtiment par l'intermédiaire de ses roues. Chaque joint, fissure, pente, raccord et irrégularité localisée du sol peut influencer le mouvement, la précision du positionnement et la fiabilisation à long terme.
HAI Robotics avertit spécifiquement qu'un sol non conforme peut faire patiner les robots, les faire dévier, vaciller, se déplacer à vitesse réduite ou rencontrer des problèmes de prélèvement et de positionnement. Dans les cas graves, l'état du sol peut contribuer à des contacts avec les rayonnages, à des dommages matériels ou à des problèmes de sécurité.
C'est pourquoi le sol ne doit pas être traité comme un élément esthétique de la construction. Il doit être évalué comme un composant critique du système d'automatisation.
Commencez par les besoins opérationnels du client
La première question ne devrait pas être :
“À quel point le sol est-il plat ?”
La meilleure question est :
“ Comment les robots utiliseront-ils cet étage ? ”
Un plancher conforme ne peut être conçu ou réparé correctement sans comprendre l'agencement de l'automatisation, les modèles de robots, les hauteurs de prélèvement, la géométrie des roues, les directions de déplacement et les zones d'opération. Les systèmes HAI peuvent inclure deux conditions de mouvement fondamentalement différentes.
Zones à circulation définie
Dans les zones à déplacement défini (DM), les robots suivent des itinéraires prédéterminés. Le sol doit donc être évalué le long des trajectoires réelles des roues. La question critique n'est pas seulement l'élévation générale de la dalle, mais la relation entre les roues du robot lorsqu'il avance.
L'enquête doit prendre en compte :
- La différence d'altitude entre les traces des roues gauche et droite.
- Modifications de cette différence d'altitude sur de courtes distances.
- Différences longitudinales entre les positions des roues avant et arrière.
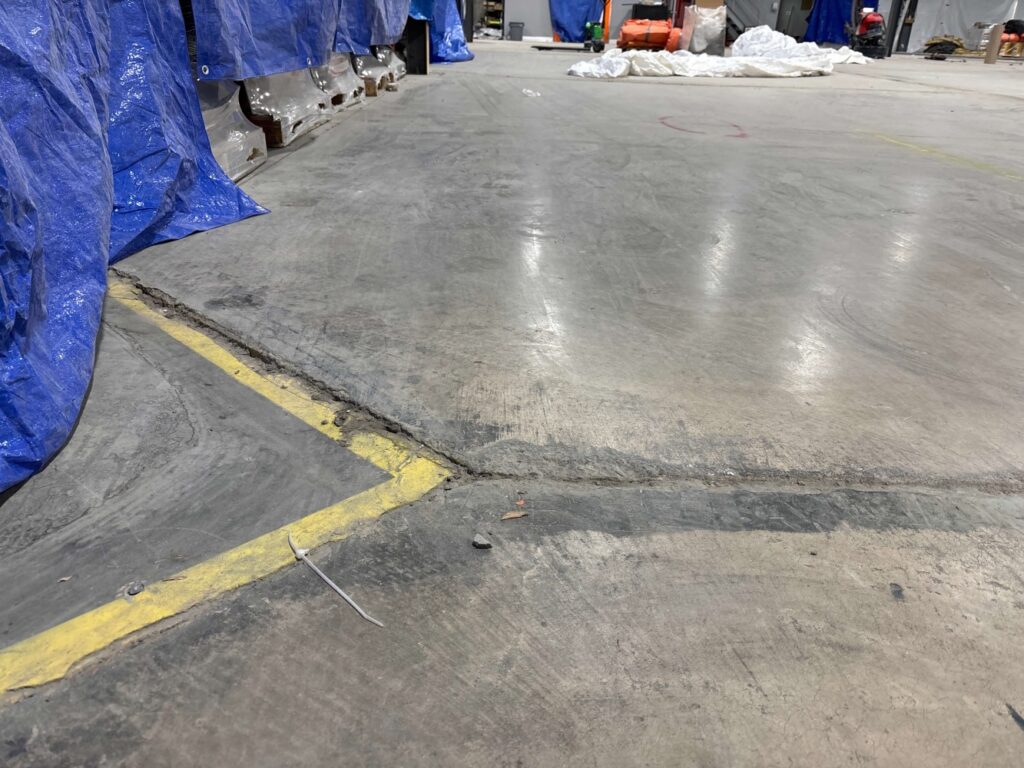
- Changements brusques causés par des joints, des fissures, des réparations ou un tassement localisé.
Un sol peut paraître visuellement lisse et ne pas satisfaire à ces exigences.
Zones de libre circulation
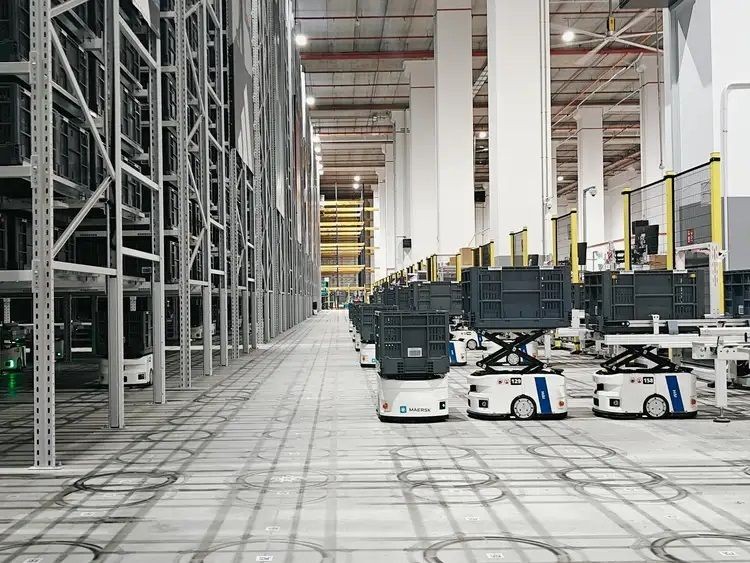
Dans les zones à circulation libre (zones FM), les robots peuvent s'approcher de plusieurs directions. Ces zones peuvent inclure des routes principales, des zones de transfert, des zones de recharge et, selon le système, des zones situées sous ou entre les rayonnages. Le sens du déplacement étant connu, le sol doit offrir des performances constantes sur toute la surface de fonctionnement, et non pas seulement le long des traces de roues de certains allées.
Cela nécessite une évaluation plus large de :
- Régularité superficielle locale.
- Variations de niveau du sol.
- Transitions articulaires.
- Écart par rapport au niveau de référence prévu.
- Pentes et dépressions localisées.
- Transitions entre le béton réparé et le béton d'origine.
Un projet réussi doit satisfaire les deux conditions de mouvement lorsqu'elles existent.
La conformité commence par des données exactes
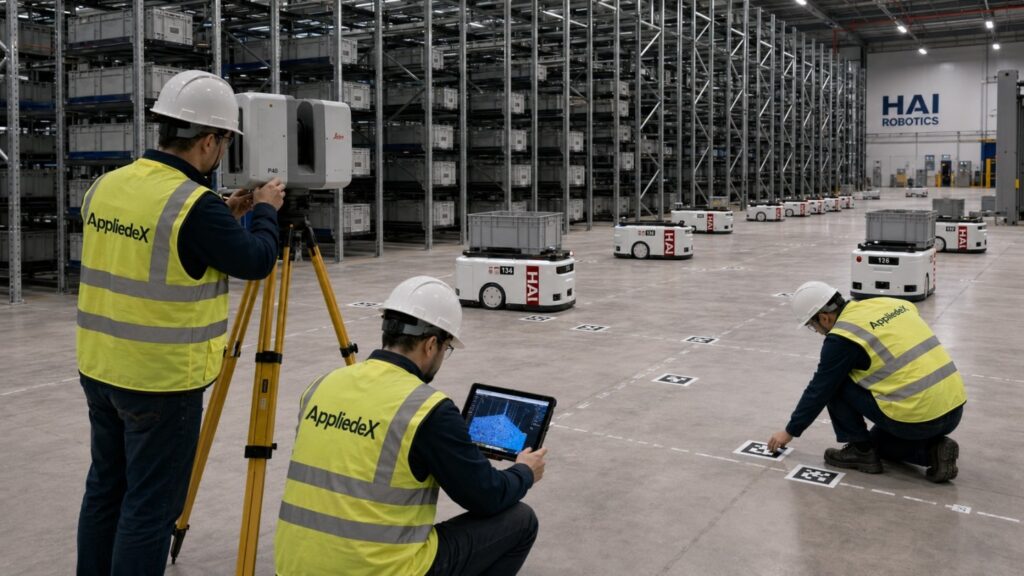
La réfection d'un sol en béton ne devrait pas commencer par un équipement de meulage. Elle devrait commencer par la mesure. Les inspections visuelles traditionnelles et les règles de maçon peuvent aider à identifier les défauts évidents, mais elles ne fournissent pas suffisamment d'informations pour concevoir un sol robotisé de grande surface et de haute précision. Une évaluation professionnelle peut nécessiter plusieurs technologies complémentaires.
Numérisation 3D haute densité
Un scanner 3D haute définition peut capturer des millions de points sur la surface du sol. Cela crée une représentation numérique détaillée de la dalle et aide à identifier :
- Gauchissement au niveau des joints de construction et de contrôle.
- Rotation des dalles.
- Tassement et flèche.
- Zones hautes et basses.
- Longues pentes à travers le bâtiment.
- Correctifs ratés et transitions irrégulières.
- Zones où la fissuration a modifié le profil du sol.
La valeur de la numérisation 3D ne réside pas simplement dans le volume de données collectées. Elle provient de l'analyse de cette information par rapport à l'implantation d'automatisation proposée. Cela permet de concentrer le budget du client là où il génère le plus grand rendement opérationnel.
Test de profilographe ultra-précis
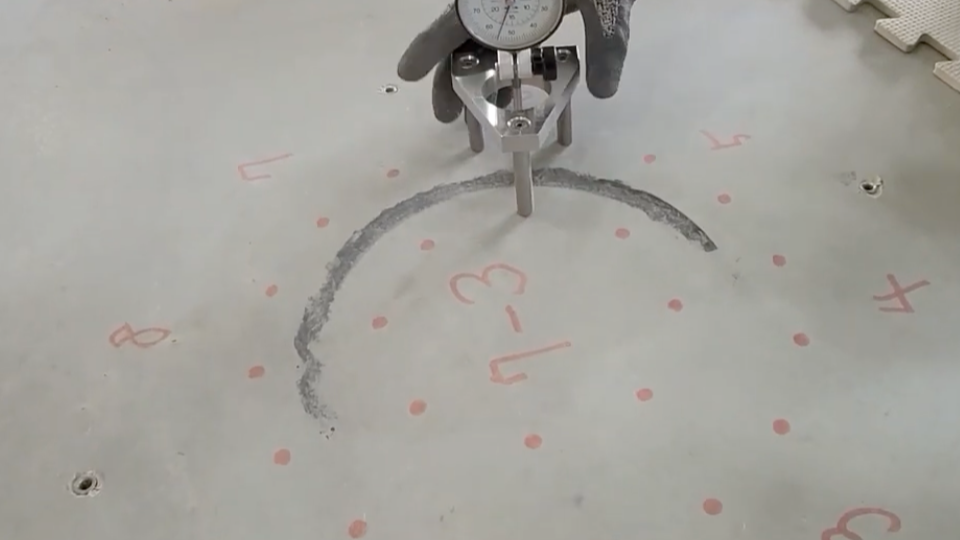
Les trajectoires de robot définies doivent être mesurées à l'aide d'un profilographe numérique spécialisé capable d'évaluer la relation entre les traces de roues.
Sur nos projets, les profilographes d'une résolution d'environ 0,01 mm sont utilisés pour identifier des changements mineurs mais significatifs sur le plan opérationnel dans la géométrie du sol.
Les exigences techniques de HAI exigent des mesures de mouvement défini continues ou semi-continues, avec des intervalles de données ne dépassant pas 50 mm. Les résultats doivent ensuite être analysés et reliés graphiquement à la disposition de l'automatisation, les sections non conformes étant clairement identifiées.
Pour le client, cela crée un processus clair et traçable : Mesurer → Analyser → Corriger → Re-mesurer → Certifier
Levés de libre circulation et de référence
Les sols à circulation libre nécessitent une stratégie d'arpentage différente. Selon la méthodologie TR34 référencée par HAI Robotics, les lectures de niveau sont prises sur une grille contrôlée, généralement espacée d'environ séparés de 3 mètres.
L'analyse évalue à la fois :
- Variations d'altitude entre des emplacements adjacents.
- Modifications à court rayon de la régularité de surface.
Les transitions de joints doivent également être évaluées, car un plancher peut bien se comporter entre les joints tout en créant un impact de roue important au niveau du joint lui-même.
La correction doit traiter la cause, et non seulement le symptôme
Une fois les données analysées, le plan de remédiation doit faire la distinction entre la détérioration structurelle et la non-conformité géométrique.
Un sol peut nécessiter une combinaison de :
- Réparation et stabilisation de fissures.
- Reconstruction du joint de rive.
- Remplacement du béton délaminé ou écaillé.
- Correction des correctifs précédents ayant échoué.
- Traitement des joints de dilatation disjoints.
- Reprofilage des dalles de béton désaffleurées.
- Rectification de précision des zones hautes.
- Remplissage d'ingénierie des zones basses localisées.
- Lissage des transitions entre les surfaces réparées et existantes.
Travailler dur seul ne peut pas résoudre tous les problèmes.
Si une section de dalle est descellée, délaminée ou structurellement instable, elle doit d'abord être réparée. De même, appliquer un matériau de réparation sans discernement sur les zones basses peut créer de nouvelles transitions pires que le défaut initial.
La conception de la remise en état doit prendre en compte la manière dont chaque réparation interagira avec l'empattement du robot.
La rectification de précision est un procédé d'ingénierie
Le meulage du béton conventionnel se concentre principalement sur l'élimination du matériau de surface. Le meulage de sols automatisé est différent. L'objectif est d'établir une relation géométrique contrôlée entre les roues du robot.
Avant que le meulage ne commence, l'équipe doit déterminer :
- Où la matière doit être enlevée.
- Combien faut-il enlever ?
- La longueur requise de chaque transition.
- Comment la correction affectera les zones adjacentes.
- Si le meulage améliore à la fois les performances transversales et longitudinales.
- Que la correction crée un nouveau problème pour l'équipement mobile.
Le balayage initial et les données du profilographe sont convertis en un plan de meulage. Après chaque étape, les trajectoires corrigées sont mesurées à nouveau.
Ce processus en boucle fermée se poursuit jusqu'à l'obtention de la classification requise.
Les autres exigences ne peuvent pas être ignorées
La planéité est l'une des exigences les plus visibles, mais elle n'est pas la seule. Une évaluation complète du sol doit également prendre en compte :
- Résistance du béton.
- Dureté superficielle et résistance à l'abrasion.
- Coefficient de frottement.
- Humidité du sol.
- Pente générale.
- Hauteurs de marche.
- Largeurs des joints et des rainures.
- Épaisseur du plancher.
- Capacité de charge.
- Résistance à l'eau et à l'humidité.
- Tassement différentiel.
Un sol peut respecter sa tolérance géométrique le jour de sa mise en service mais causer tout de même des problèmes opérationnels si la surface se détériore, produit de la poussière, perd de l'adhérence ou continue de bouger.
Le client n'a pas besoin d'un sol plus plat. Le client a besoin de meilleures performances d'automatisation.
Le but d'un sol à haute tolérance n'est pas d'obtenir un chiffre impressionnant sur un rapport d'expertise. Le but est de soutenir l'activité du client. Un sol conforme HAI Robotics peut contribuer à fournir :
- Des vitesses de robot plus constantes.
- Mouvement plus fluide au niveau des articulations.
- Réduction des vibrations et des impacts sur les roues.
- Précision de positionnement améliorée.
- Mise en service plus rapide.
- Exigences de maintenance réduites.
- Risque réduit d'usure prématurée de l'équipement.
- Une plus grande confiance dans les performances à long terme du système.
Lorsque le sol est évalué précocement, mesuré avec précision et remis en état en fonction du mouvement réel du robot, même une dalle existante fortement détériorée peut être transformée en une plateforme d'automatisation fiable.
Le sol n'est pas simplement sous l'automatisation. Il fait partie de l'automatisation.